
BRACCIO ROBOTICO SCARA – Z-Arm-2442 Braccio robotico collaborativo

Categoria principale
Braccio robotico industriale / Braccio robotico collaborativo / Pinza elettrica / Attuatore intelligente / Soluzioni di automazione
Applicazione
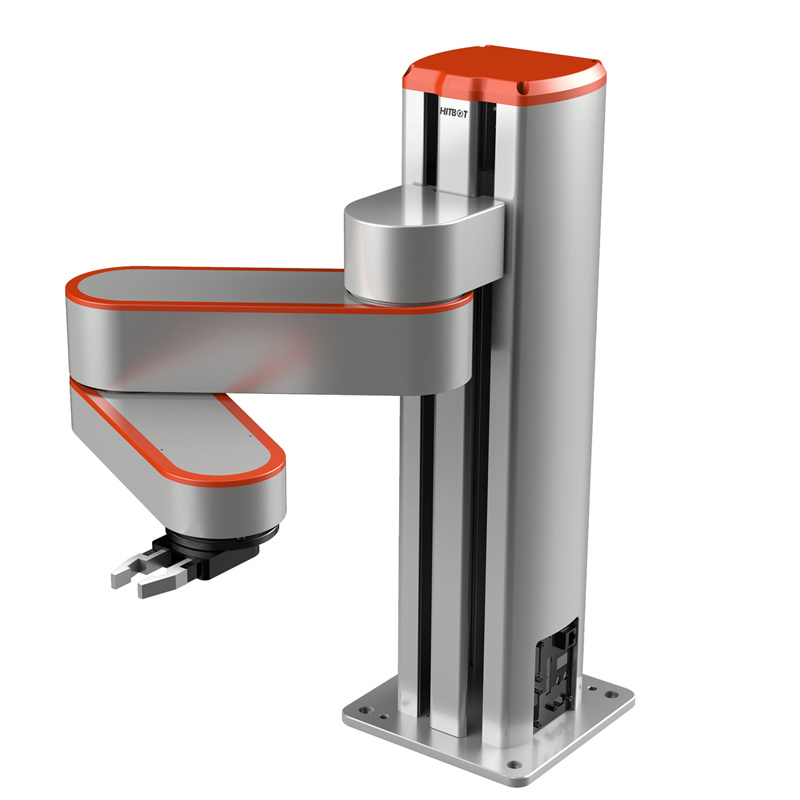
I cobot SCIC Z-Arm sono robot collaborativi a 4 assi leggeri con motore di azionamento integrato, che non richiedono più riduttori come i tradizionali SCARA, riducendo i costi del 40%. I cobot SCIC Z-Arm possono svolgere funzioni quali, a titolo esemplificativo, stampa 3D, movimentazione materiali, saldatura e incisione laser. Sono in grado di migliorare notevolmente l'efficienza e la flessibilità del lavoro e della produzione.
Caratteristiche
Alta precisione
Ripetibilità
±0,03 mm
Carico utile elevato
3 kg
Ampia apertura delle braccia
Asse JI 220 mm
Asse J2 200 mm
Prezzo competitivo
Qualità di livello industriale
Cprezzo competitivo
Prodotti correlati
Parametro di specifica
Il SCIC Z-Arm 2442, progettato da SCIC Tech, è un robot collaborativo leggero, facile da programmare e utilizzare, con supporto SDK. Inoltre, è dotato di rilevamento delle collisioni, il che significa che si arresta automaticamente al contatto con una persona, garantendo una collaborazione uomo-macchina intelligente e un elevato livello di sicurezza.
| Braccio robotico collaborativo Z-Arm 2442 | Parametri |
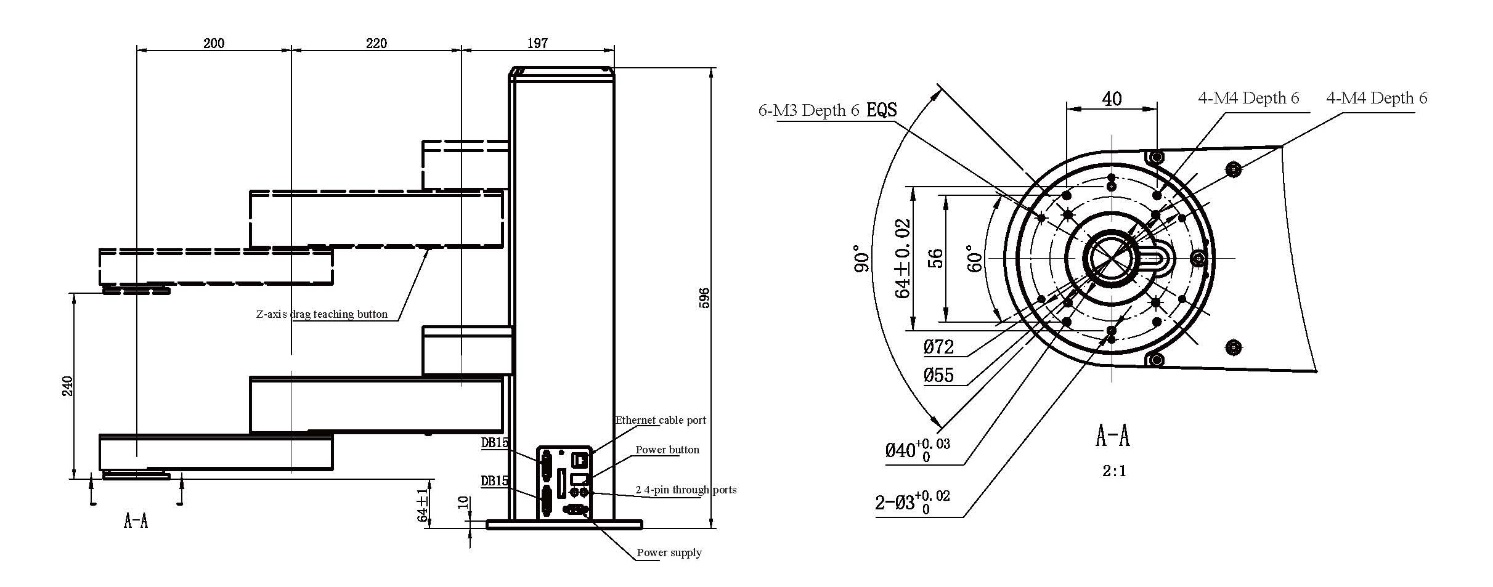
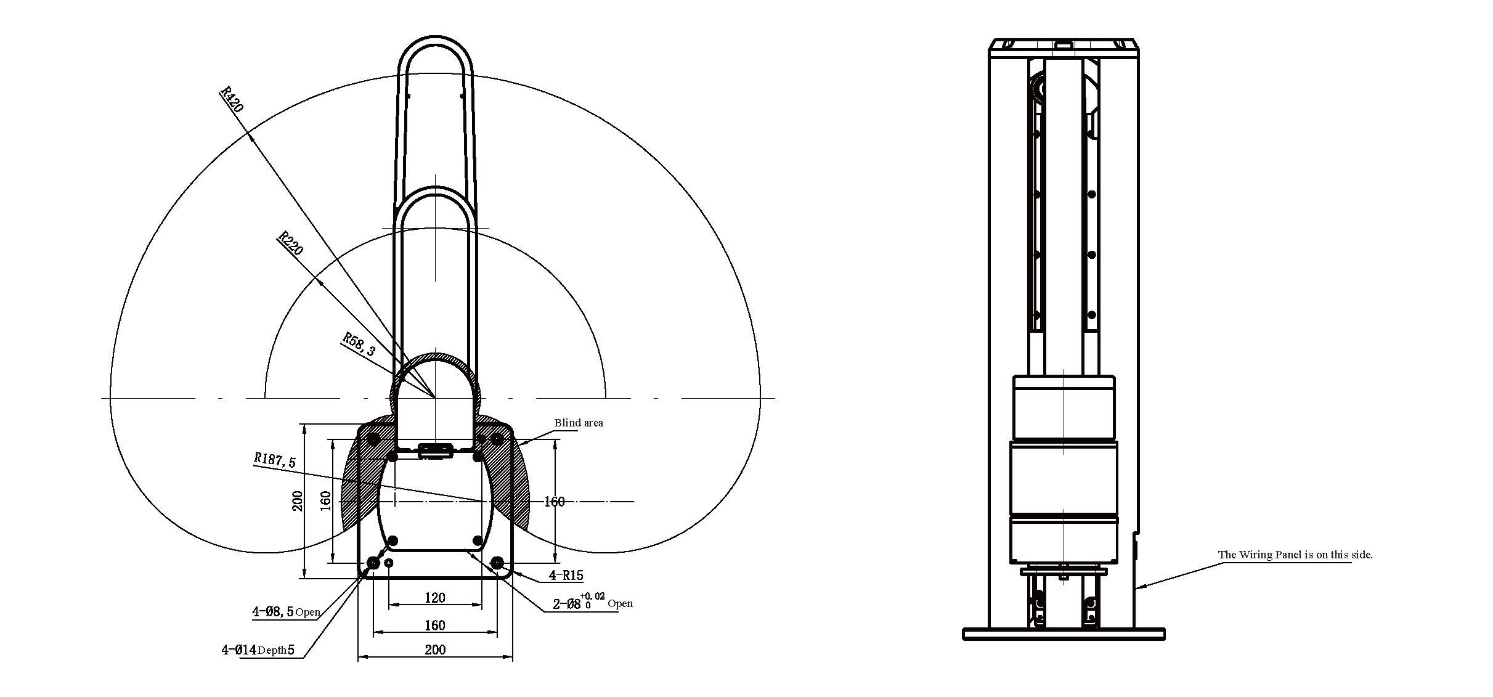
| 1 lunghezza del braccio dell'asse | 220 mm |
| angolo di rotazione dell'asse 1 | ±90° |
| lunghezza del braccio a 2 assi | 200 mm |
| angolo di rotazione a 2 assi | ±164° |
| corsa dell'asse Z | 210 mm (altezza personalizzabile) |
| intervallo di rotazione dell'asse R | ±1080° |
| velocità lineare | 1255,45 mm/s (carico utile 1,5 kg) 1023,79 mm/s (carico utile 2 kg) |
| Ripetibilità | ±0,03 mm |
| Carico utile standard | 2 kg |
| Carico utile massimo | 3 kg |
| Grado di libertà | 4 |
| Alimentazione elettrica | 220V/110V 50-60Hz adattabile a 24VDC potenza di picco 500W |
| Comunicazione | Ethernet |
| Espandibilità | Il controller di movimento integrato offre 24 I/O + espansione sotto il braccio |
| L'asse Z può essere personalizzato in altezza | 0,1 m-1 m |
| Insegnamento del trascinamento sull'asse Z | / |
| Interfaccia elettrica riservata | Configurazione standard: cavi 24*23awg (non schermati) dal pannello delle prese attraverso il coperchio del braccio inferiore Opzionale: 2 tubi a vuoto da φ4 attraverso il pannello della presa e la flangia |
| Pinze elettriche HITBOT compatibili | T1: la configurazione standard della versione I/O, adattabile a Z-EFG-8S/Z-EFG-12/Z-EFG-20/Z-EFG-30 T2: la versione I/O ha 485, che può essere collegata agli utenti Z-EFG-100/Z-EFG-50 e altri che necessitano di comunicazione 485 |
| Respirare luce | / |
| ampiezza di movimento del secondo braccio | Standard: ±164° Opzionale: 15-345° |
| Accessori opzionali | / |
| Utilizzare l'ambiente | Temperatura ambiente: 0-55 °C Umidità: RH85 (senza gelo) |
| Porta I/O di ingresso digitale (isolata) | 9+3+estensione dell'avambraccio (opzionale) |
| Uscita digitale della porta I/O (isolata) | 9+3+estensione dell'avambraccio (opzionale) |
| Porta I/O ingresso analogico (4-20 mA) | / |
| Uscita analogica della porta I/O (4-20 mA) | / |
| altezza del braccio robotico | 596 mm |
| Peso del braccio robotico | Corsa 240 mm, peso netto 19 kg |
| Dimensioni di base | 200 mm*200 mm*10 mm |
| Distanza tra i fori di fissaggio della base | 160 mm*160 mm con quattro viti M8*20 |
| Rilevamento delle collisioni | √ |
| Insegnamento del drag | √ |
Gamma di movimento M1 versione (rotazione verso l'esterno)
Introduzione all'interfaccia
L'interfaccia del braccio robotico Z-Arm 2442 si installa in due posizioni: sul lato della base del braccio robotico (indicata con A) e sul retro del braccio terminale. Il pannello di interfaccia in A presenta un'interfaccia per l'interruttore di alimentazione (JI), un'interfaccia di alimentazione a 24 V DB2 (J2), un'uscita per la porta I/O utente DB15 (J3), una porta I/O di ingresso utente DB15 (J4) e pulsanti per la configurazione dell'indirizzo IP (K5). Sono inoltre presenti una porta Ethernet (J6), una porta di ingresso/uscita di sistema (J7) e due connettori per cavi passanti a 4 conduttori J8A e J9A.
Precauzioni
1. Inerzia del carico utile
La Figura 1 mostra il baricentro del carico utile e l'intervallo di carico utile consigliato con l'inerzia del movimento sull'asse Z.
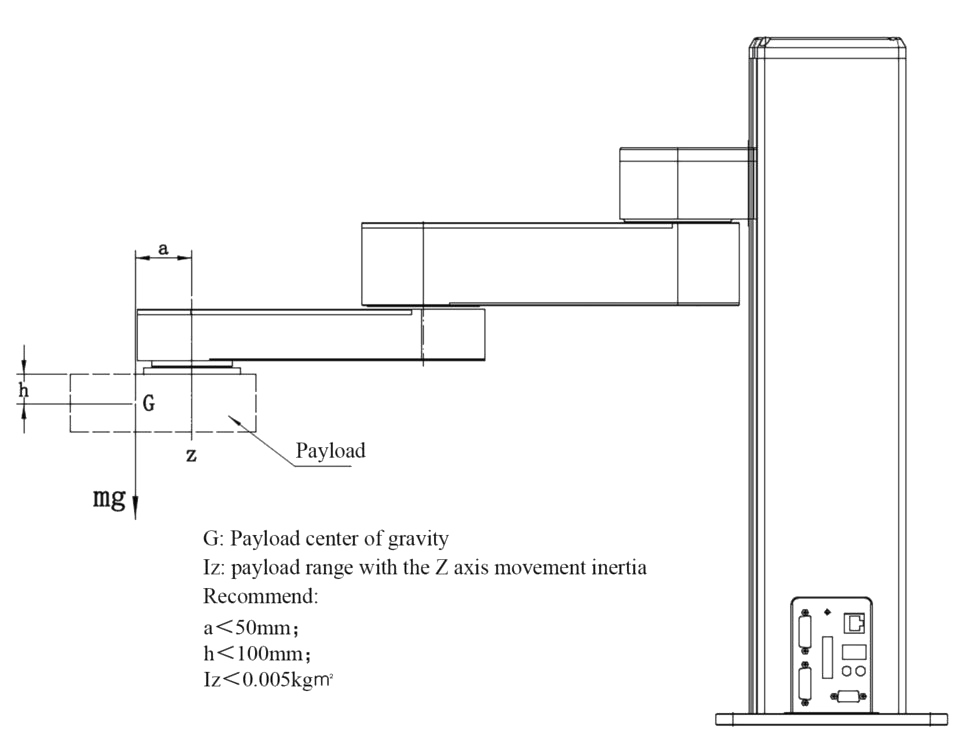
Figura 1 Descrizione del carico utile della serie XX32
2. Forza d'urto
Forza di attivazione della protezione anticollisione del giunto orizzontale: la forza della serie XX42 è di 40 N.
3. Forza esterna sull'asse Z
La forza esterna sull'asse Z non deve superare i 120 N.
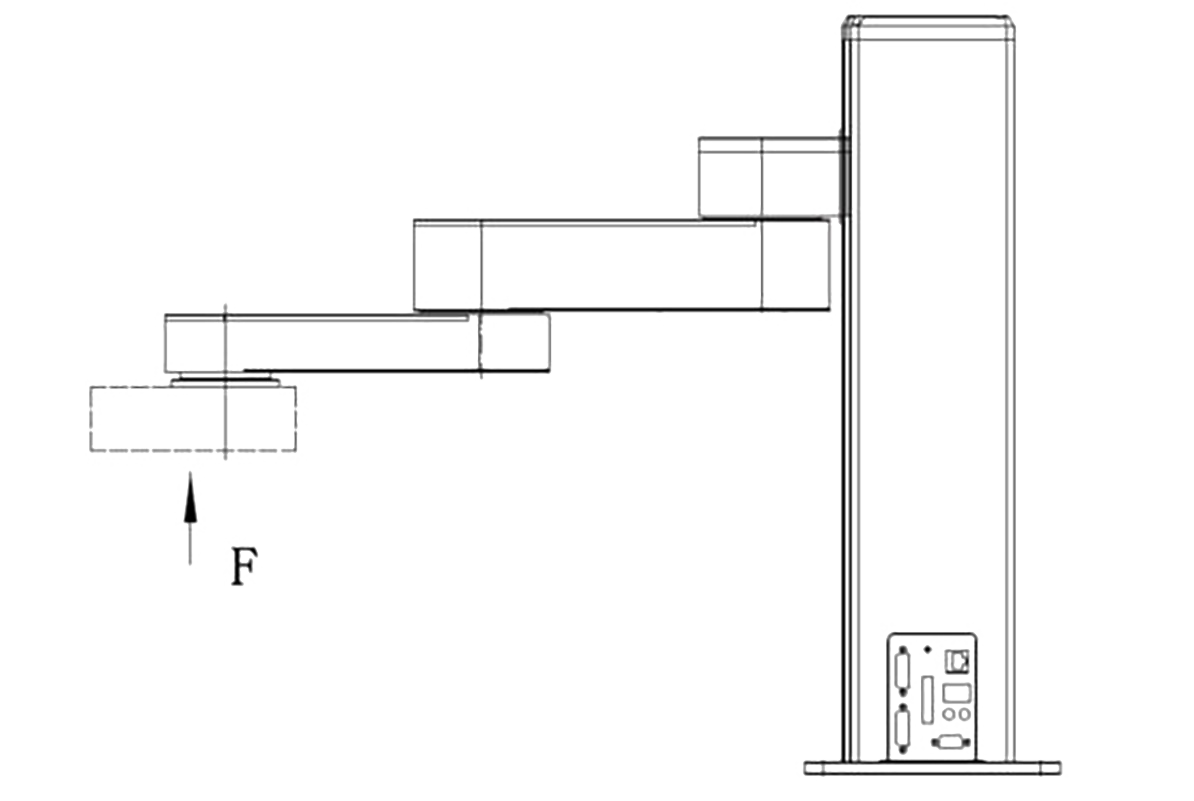
Figura 2
4. Note per l'installazione dell'asse Z personalizzato, vedere la Figura 3 per i dettagli.
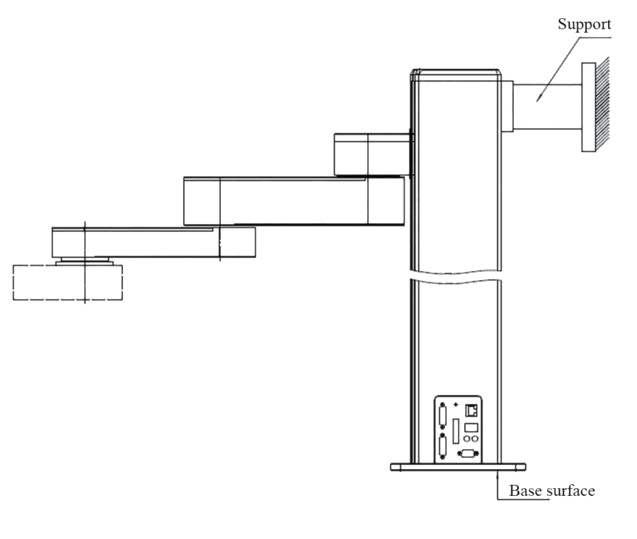
Figura 3
Nota di avvertenza:
(1) Per l'asse Z personalizzato con una corsa ampia, la rigidità dell'asse Z diminuisce all'aumentare della corsa. Quando la corsa dell'asse Z supera il valore raccomandato, l'utente ha il requisito di rigidità e la velocità è >50% della velocità massima, è fortemente raccomandato installare un supporto dietro l'asse Z per garantire che la rigidità del braccio robotico soddisfi il requisito ad alta velocità.
I valori consigliati sono i seguenti: serie Z-ArmXX42, corsa dell'asse Z >600 mm
(2) Dopo l'aumento della corsa dell'asse Z, la verticalità dell'asse Z e della base sarà notevolmente ridotta. Se non sono applicabili requisiti di verticalità rigorosi per l'asse Z e il riferimento della base, si prega di consultare separatamente il personale tecnico.
5. È vietato collegare il cavo di alimentazione a caldo. Avvertenza di inversione di polarità quando i poli positivo e negativo dell'alimentatore vengono scollegati.
6. Non premere verso il basso il braccio orizzontale quando l'alimentazione è spenta.
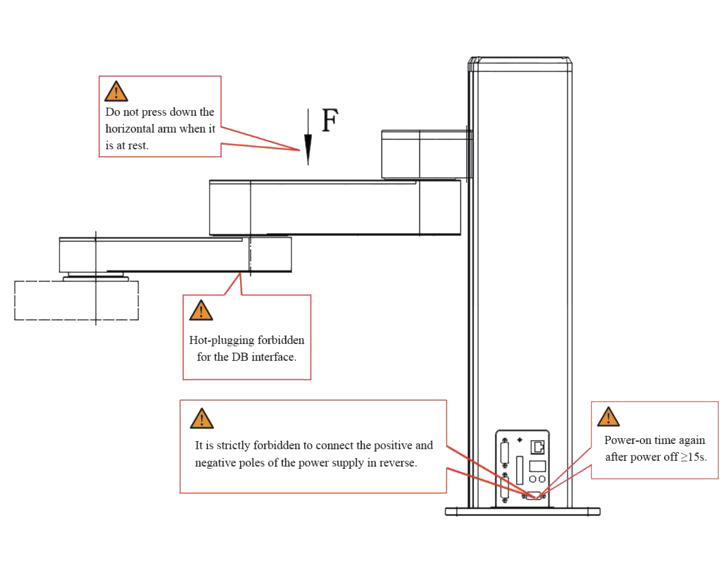
Figura 4
Raccomandazione per il connettore DB15
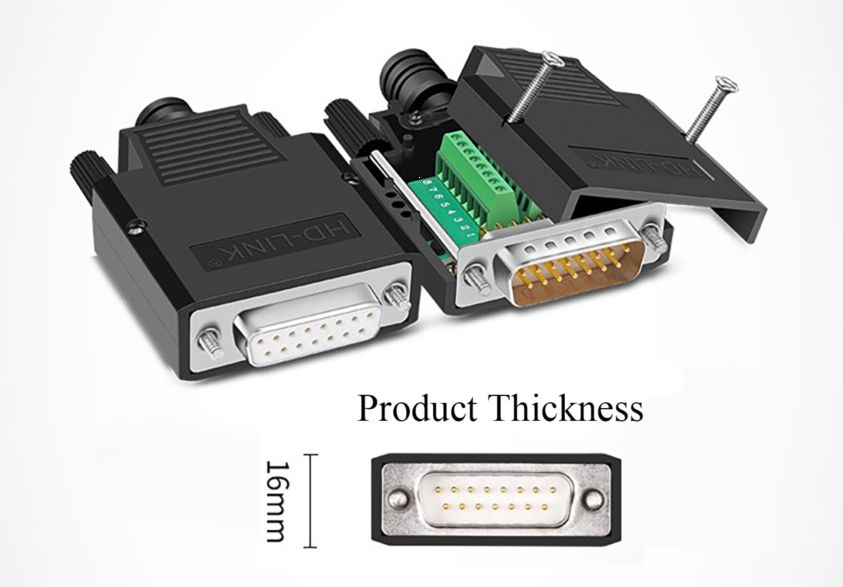
Figura 5
Modello consigliato: Connettore maschio placcato oro con guscio in ABS YL-SCD-15M Connettore femmina placcato oro con guscio in ABS YL-SCD-15F
Descrizione delle dimensioni: 55 mm*43 mm*16 mm
(Fare riferimento alla Figura 5)
Tavolo con pinze compatibili con braccio robotico
| Modello del braccio robotico n. | Pinze modulari |
| XX42 T1 | Z-EFG-8S NK/Z-EFG-12 NK/Z-EFG-20 NM NMA/Z-EFG-20S/ Z-EFG-30NM NMA Stampa 3D a 5 assi |
| XX42 T2 | Z-EFG-50 ALL/Z-EFG-100 TXA |
Schema dimensionale per l'installazione dell'alimentatore
Alimentatore XX42 configurazione 24V 500W RSP-500-SPEC-CN
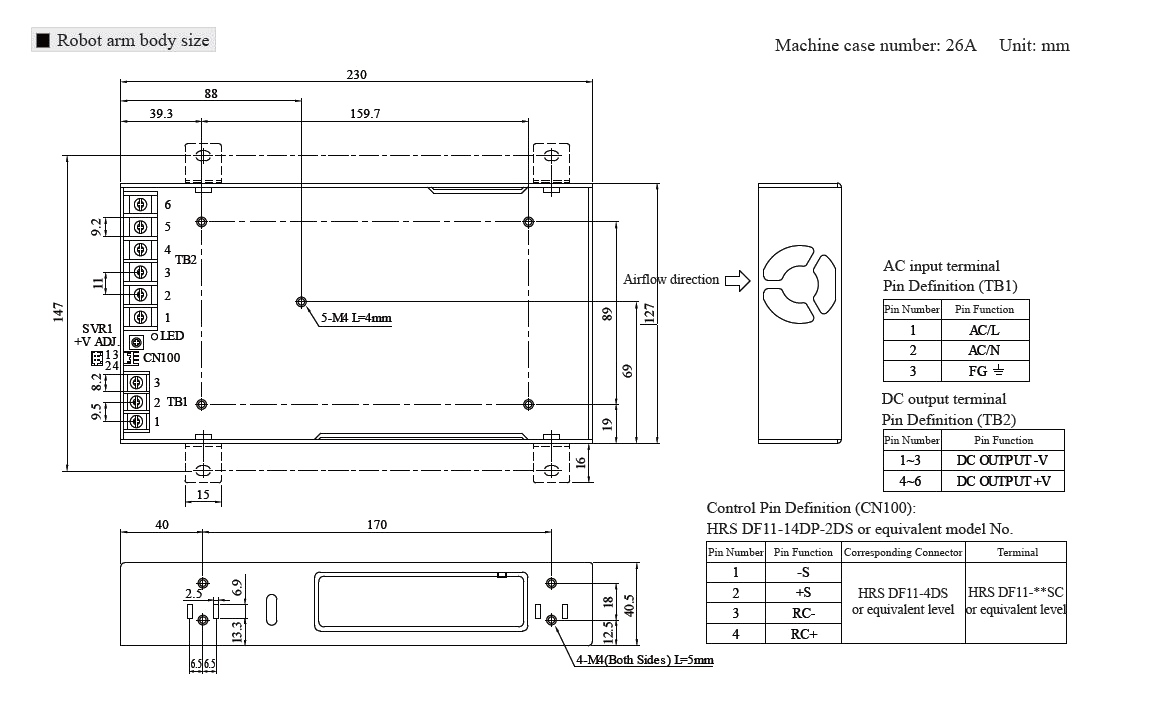
Schema dell'ambiente di utilizzo esterno del braccio robotico
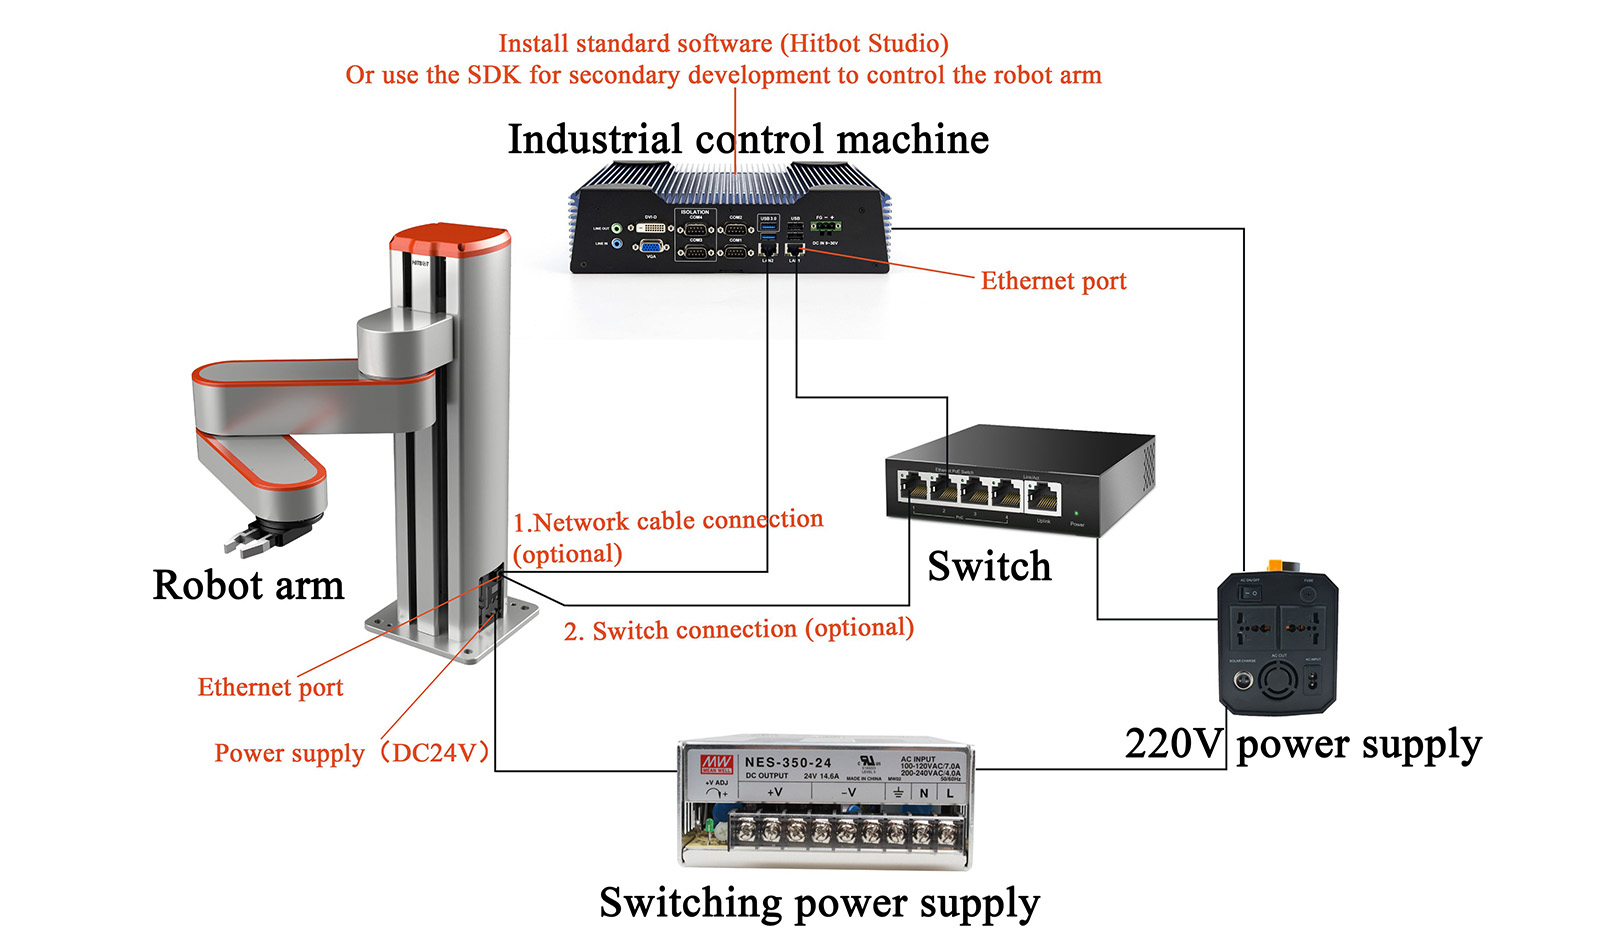
Organizzazione di Organizzazione
Categoria di prodotti
-

BRACCIA ROBOTICHE A 4 ASSI – Robot Z-SCARA
-
BRACCIA ROBOTICHE SCARA – Z-Arm-1522 Collaborative R...
-
SCARA ROBOTIC ARMS – Collaborazione con Z-Arm-4160B...
-

DH ROBOTICS SERVO ELETTRICA PINZA PINPER SERIE RGI –...
-
SERIE DI PINZE ELETTRICHE HITBOT – Z-EFG-C5...
-

Robot SCARA a 3 assi serie OVR (tipo a rotazione completa a 360°)