
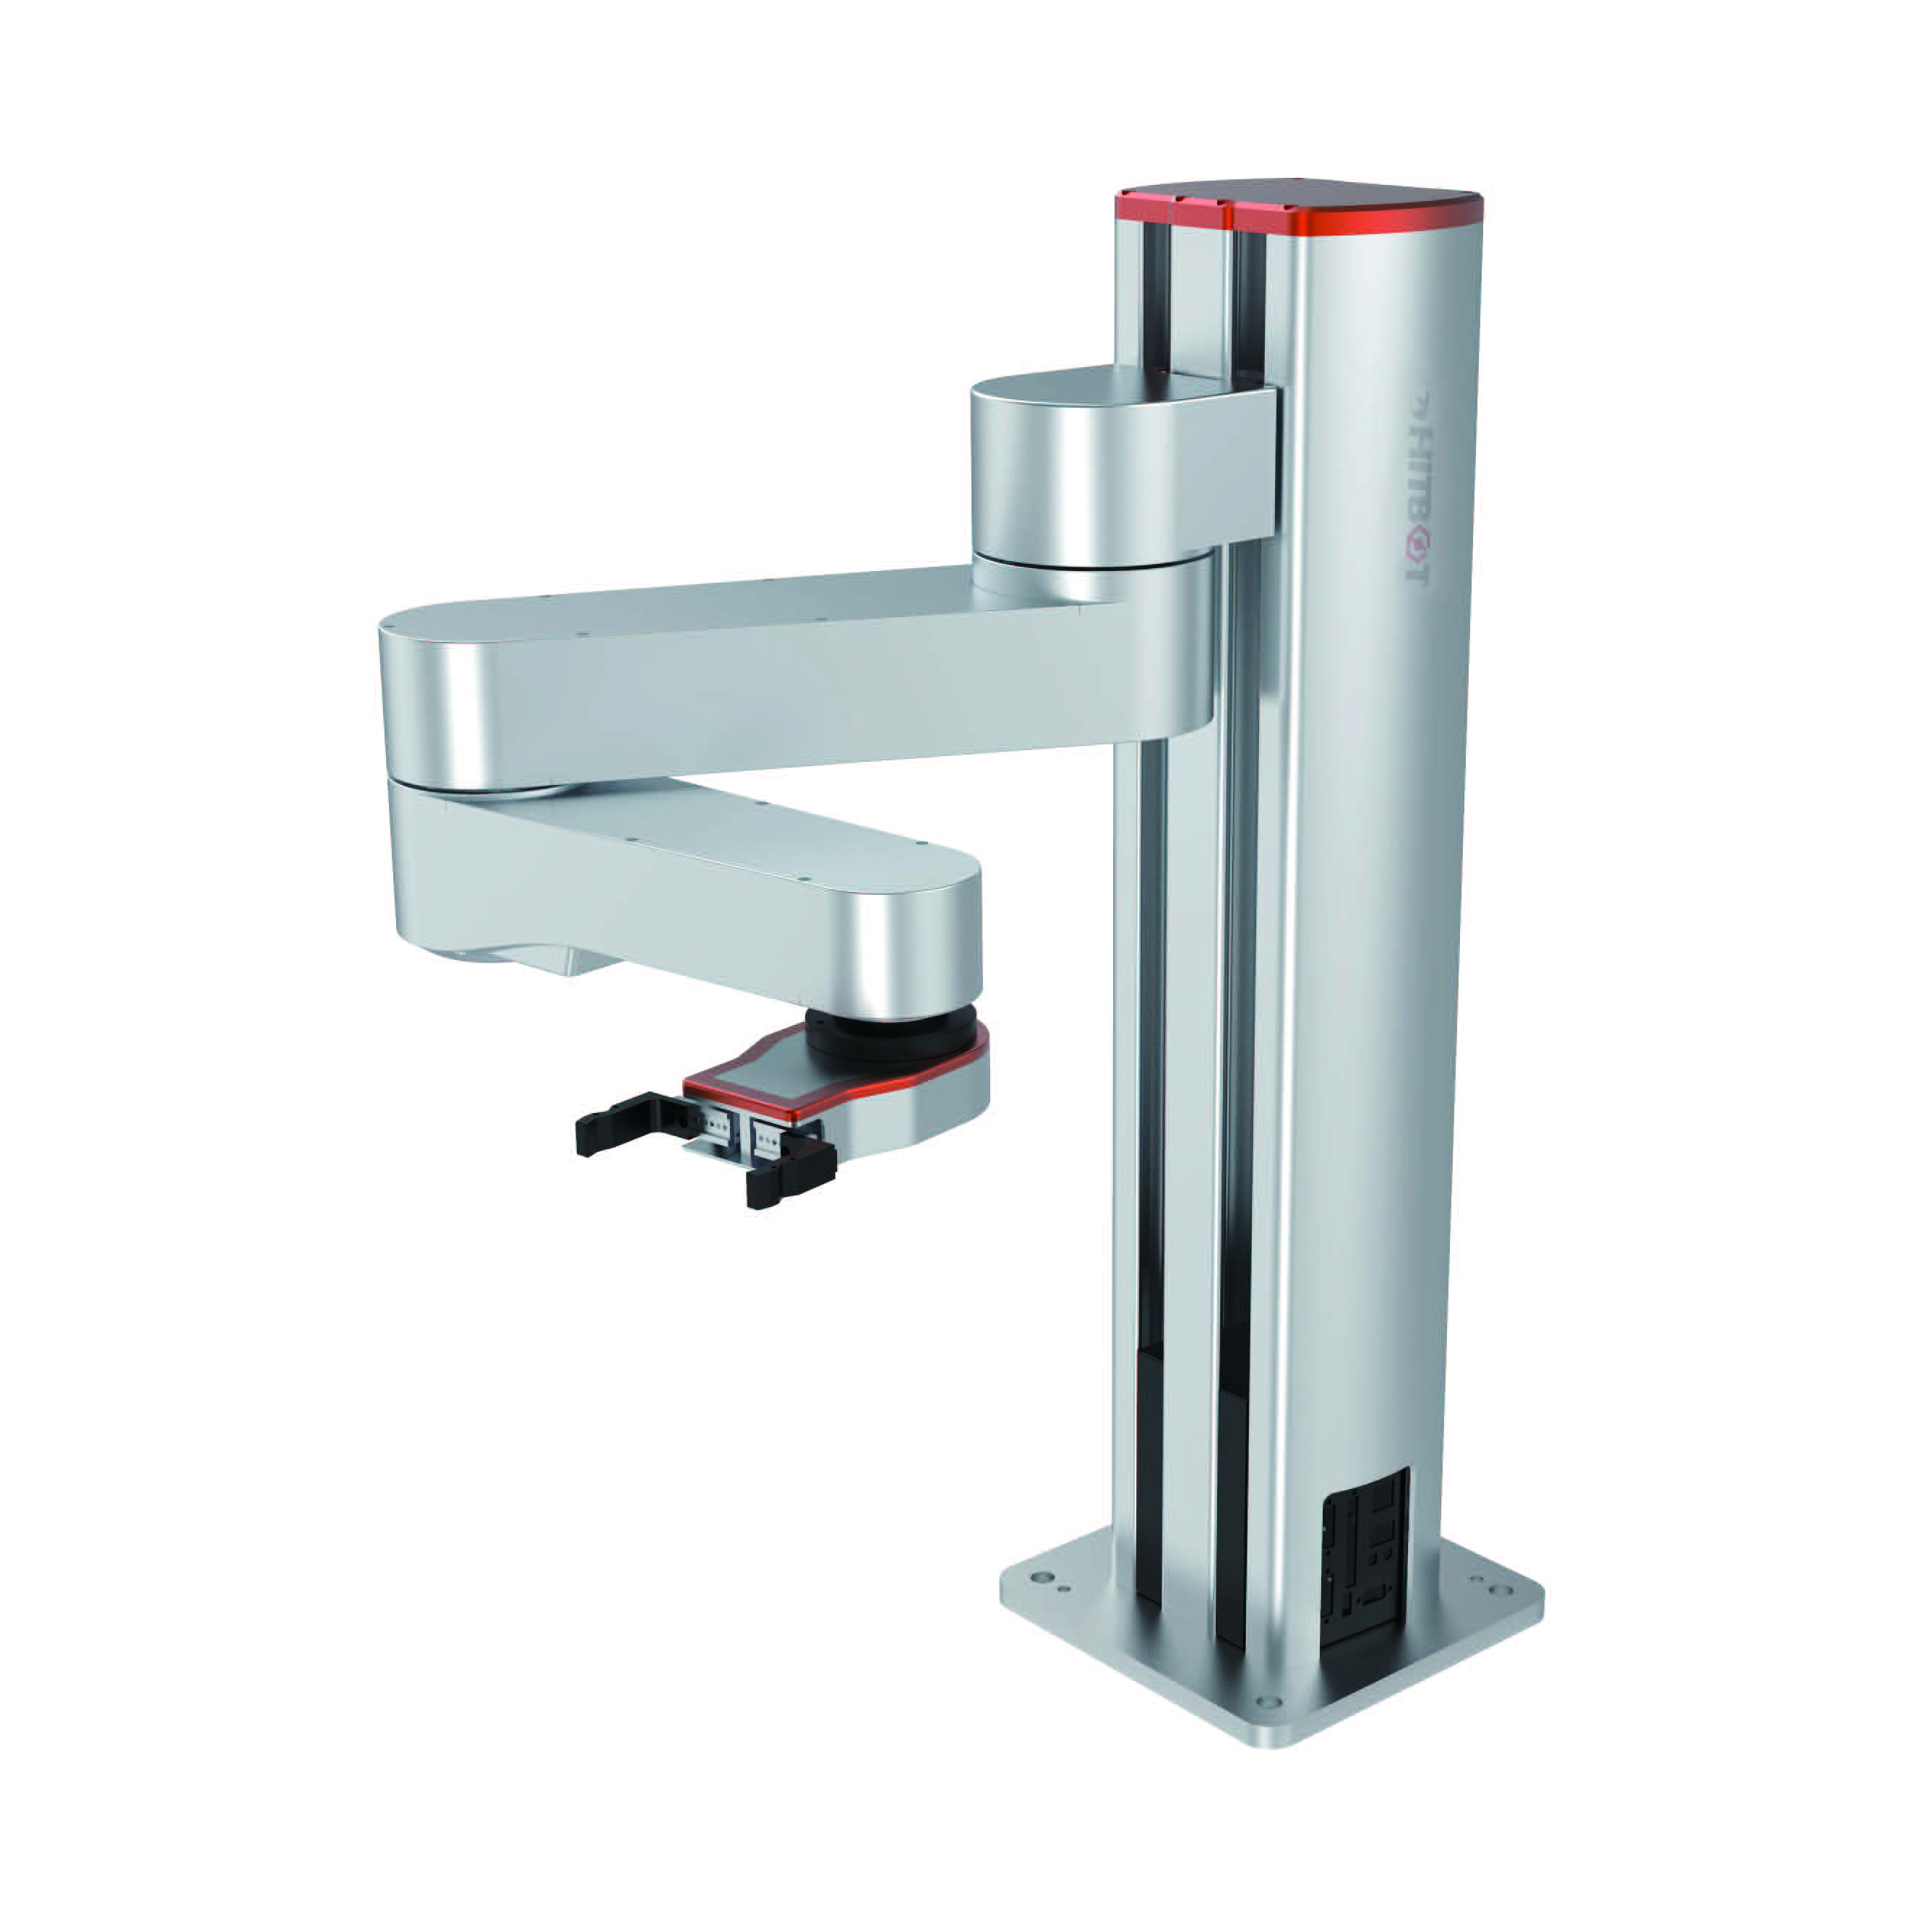
BRACCIO ROBOTICO SCARA – Z-Arm-4160B Braccio robotico collaborativo


Categoria principale
Braccio robotico industriale / Braccio robotico collaborativo / Pinza elettrica / Attuatore intelligente / Soluzioni di automazione
Applicazione
I cobot SCIC Z-Arm sono robot collaborativi a 4 assi leggeri con motore di azionamento integrato, che non richiedono più riduttori come i tradizionali SCARA, riducendo i costi del 40%. I cobot SCIC Z-Arm possono svolgere funzioni quali, a titolo esemplificativo, stampa 3D, movimentazione materiali, saldatura e incisione laser. Sono in grado di migliorare notevolmente l'efficienza e la flessibilità del lavoro e della produzione.
Caratteristiche
Alta precisione
Ripetibilità
±0,02 mm
Asse Z personalizzato
0,1-0,8 m
Carico utile elevato
Supporto 4 kg
Massimo 5 kg
Velocità più elevata
Velocità lineare massima 2 m/s
(Portata massima 5 kg)
Braccio robotico a 4 assi con ampia apertura e alta precisione, facile da usare.
Alta precisione
Ripetibilità: ±0,02 mm
Grande apertura delle braccia
Asse J1: 325 mm,Asse J2: 275 mm
Asse Z personalizzato
La corsa verticale può essere personalizzata tra 0,1 m e 0,8 m.
Salvaspazio
Il driver/controller è integrato
Semplice e facile da usare
Anche chi non ha familiarità con i bracci robotici può utilizzarli facilmente, grazie all'interfaccia intuitiva.
Ad alta velocità
La sua velocità è di 2000 mm/s con un carico di 4 kg
Prodotti correlati
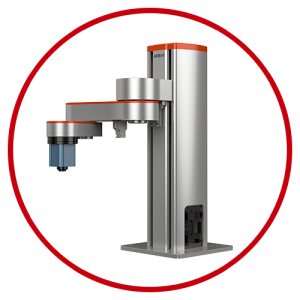
Parametro di specifica
Il robot collaborativo SCIC Hitbot Z-Arm 4160B, progettato da SCIC Tech, è leggero, facile da programmare e utilizzare e supporta l'SDK. Inoltre, è dotato di rilevamento delle collisioni, il che significa che si arresta automaticamente al contatto con una persona, garantendo una collaborazione uomo-macchina intelligente e un elevato livello di sicurezza.
| Braccio robotico collaborativo Z-Arm 4160B | Parametri |
| 1 lunghezza del braccio dell'asse | 325 mm |
| angolo di rotazione dell'asse 1 | ±90° |
| lunghezza del braccio a 2 assi | 275 mm |
| angolo di rotazione a 2 assi | ±164° Opzionale: 15-345° |
| corsa dell'asse Z | 410 L'altezza è personalizzabile |
| intervallo di rotazione dell'asse R | ±1080° |
| velocità lineare | 2000 mm/s (carico utile 4 kg) |
| Ripetibilità | ±0,02 mm |
| Carico utile standard | 4 kg |
| Carico utile massimo | 5 kg |
| Grado di libertà | 4 |
| Alimentazione elettrica | 220V/110V 50-60Hz adattabile a 48V CC potenza di picco 960W |
| Comunicazione | Ethernet |
| Espandibilità | Il controller di movimento integrato offre 24 I/O + espansione sotto il braccio |
| L'asse Z può essere personalizzato in altezza | 0,1 m ~ 0,8 m |
| Insegnamento del trascinamento sull'asse Z | / |
| Interfaccia elettrica riservata | Configurazione standard: cavi 24*23awg (non schermati) dal pannello delle prese attraverso il coperchio del braccio inferiore Opzionale: 2 tubi a vuoto da φ4 attraverso il pannello della presa e la flangia |
| Pinze elettriche HITBOT compatibili | Z-EFG-8S/Z-EFG-12/Z-EFG-20/Z-EFG-20S/Z-EFG-20F/Z-EFG-20C/Z-EFG-30/Z-EFG-50/Z-EFG-100 |
| Respirare luce | / |
| ampiezza di movimento del secondo braccio | Standard: ±164° Opzionale: 15-345° |
| Accessori opzionali | / |
| Utilizzare l'ambiente | Temperatura ambiente: 0-45 °C Umidità: 20-80% UR (senza gelo) |
| Porta I/O di ingresso digitale (isolata) | 9+3+estensione dell'avambraccio (opzionale) |
| Uscita digitale della porta I/O (isolata) | 9+3+estensione dell'avambraccio (opzionale) |
| Porta I/O ingresso analogico (4-20 mA) | / |
| Uscita analogica della porta I/O (4-20 mA) | / |
| altezza del braccio robotico | 860 mm |
| Peso del braccio robotico | Corsa 410 mm, peso netto 36,5 kg |
| Dimensioni di base | 250 mm*250 mm*15 mm |
| Distanza tra i fori di fissaggio della base | 200 mm*200 mm con quattro viti M8*20 |
| Rilevamento delle collisioni | √ |
| Insegnamento del drag | √ |
Scelta ideale per lavori di assemblaggio leggeri
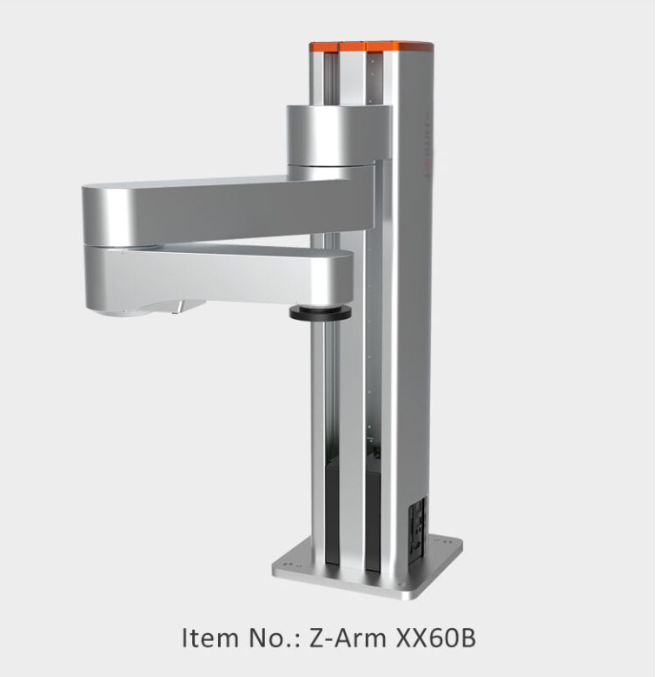
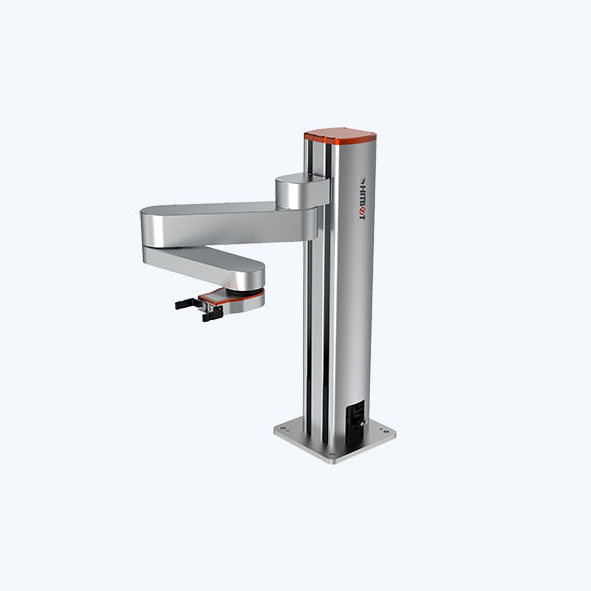
Il braccio robotico Z-Arm XX60B a 4 assi, grazie alla sua ampia apertura, occupa uno spazio ridotto ed è quindi ideale per essere installato su una postazione di lavoro o all'interno di una macchina. Rappresenta la soluzione perfetta per attività di assemblaggio leggere.
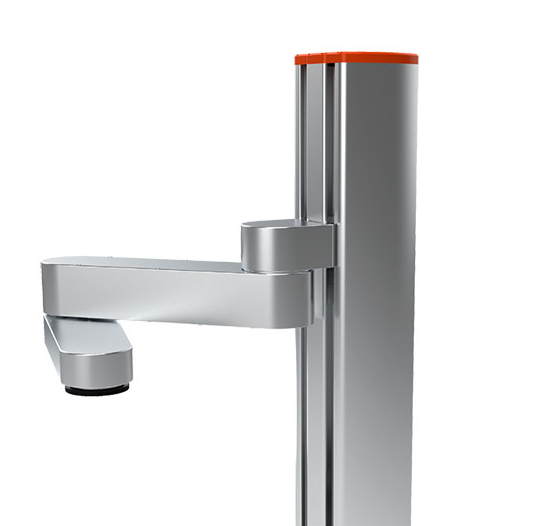
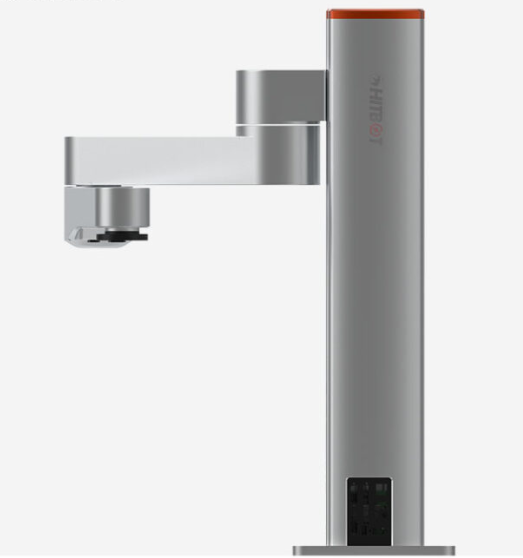
Leggero con ampio angolo di rotazione
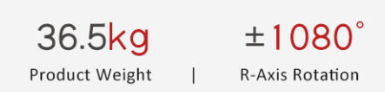
Il peso del prodotto è di circa 36,5 kg, il suo carico massimo può arrivare fino a 5 kg, l'angolo di rotazione dell'asse 1 è di ±90°, l'angolo di rotazione dell'asse 2 è di ±164°, l'intervallo di rotazione dell'asse R può arrivare fino a ±1080°.
Ampia estensione del braccio, vasta applicazione.
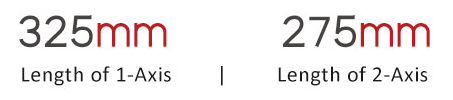
Il braccio Z-Arm XX60B ha un'ampia estensione, la lunghezza del singolo asse è di 325 mm, la lunghezza del secondo asse è di 275 mm e la sua velocità lineare può raggiungere i 2000 mm/s con un carico di 4 kg.
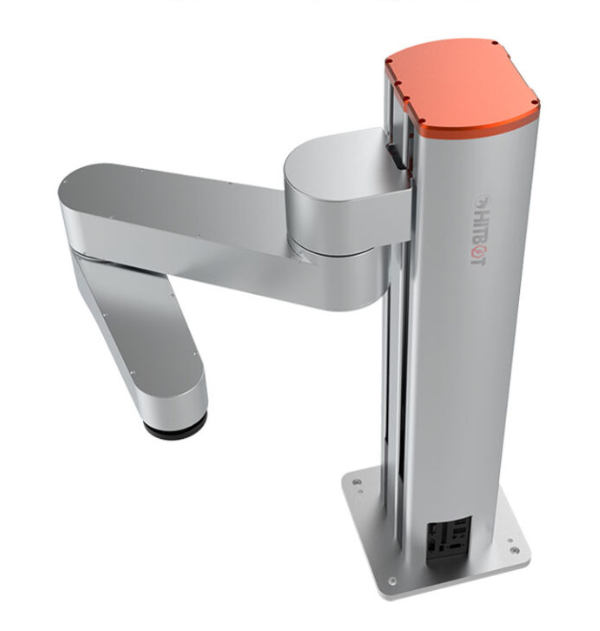
Facile da implementare, veloce da cambiare
Il braccio Z XX60B si distingue per leggerezza, ingombro ridotto e flessibilità di implementazione, risultando adatto a molteplici applicazioni e non alterando la configurazione di produzione preesistente, consentendo di cambiare rapidamente la sequenza di processo e di gestire la produzione di piccoli lotti.
Trascina Teaching per completare il programma
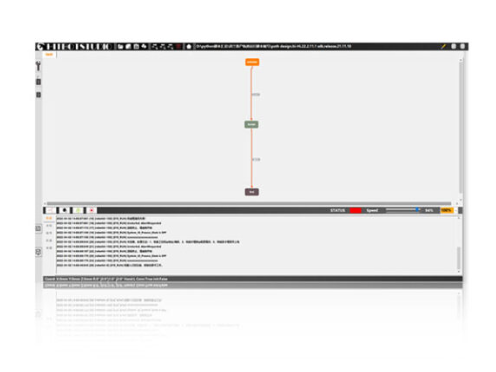
Il software è basato sulla progettazione grafica e offre moduli funzionali di base come punto, segnale di uscita, pinza elettrica, vassoio, ritardo, sottoprocesso, reset e altri. Gli utenti possono trascinare i moduli per controllare il braccio robotico nell'area di programmazione. L'interfaccia è semplice, ma le funzionalità sono potenti.
Gamma di movimento M1 versione (rotazione verso l'esterno)
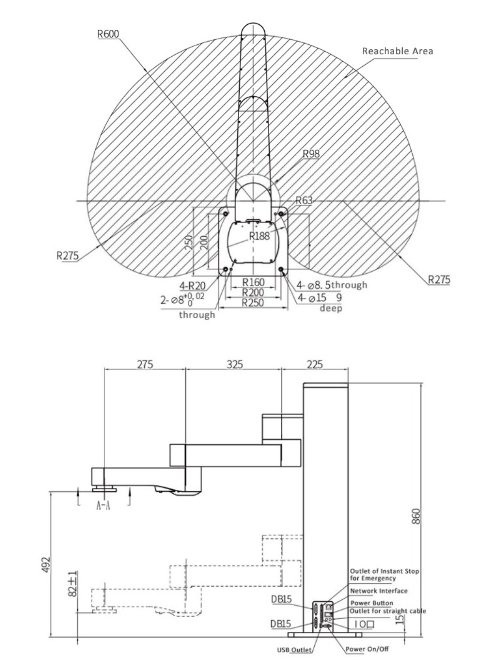
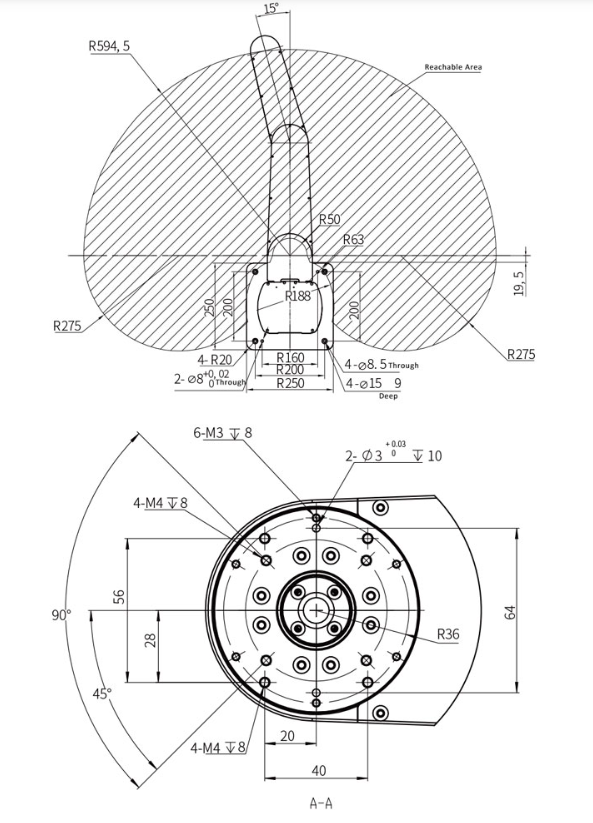
Raccomandazione per il connettore DB15
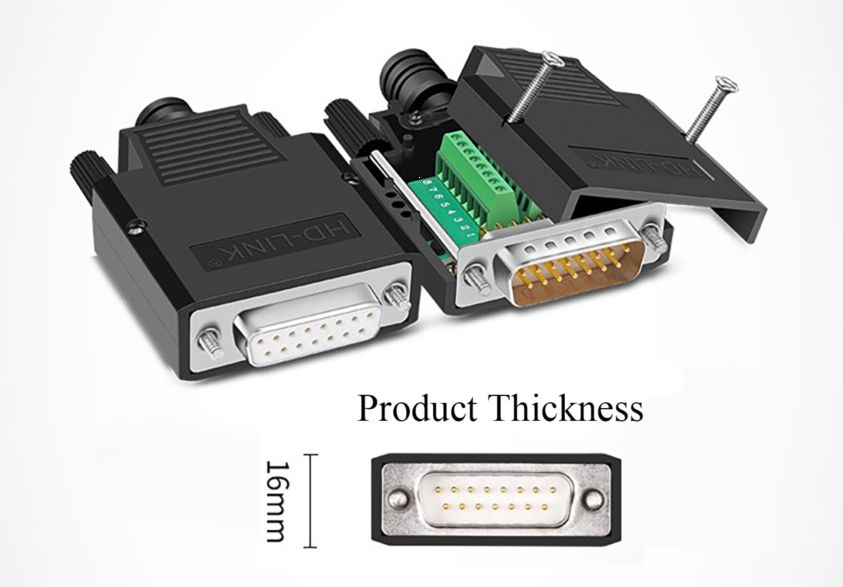
Modello consigliato: Connettore maschio placcato oro con guscio in ABS YL-SCD-15M Connettore femmina placcato oro con guscio in ABS YL-SCD-15F
Descrizione delle dimensioni: 55 mm*43 mm*16 mm
(Fare riferimento alla Figura 5)
Schema dell'ambiente di utilizzo esterno del braccio robotico
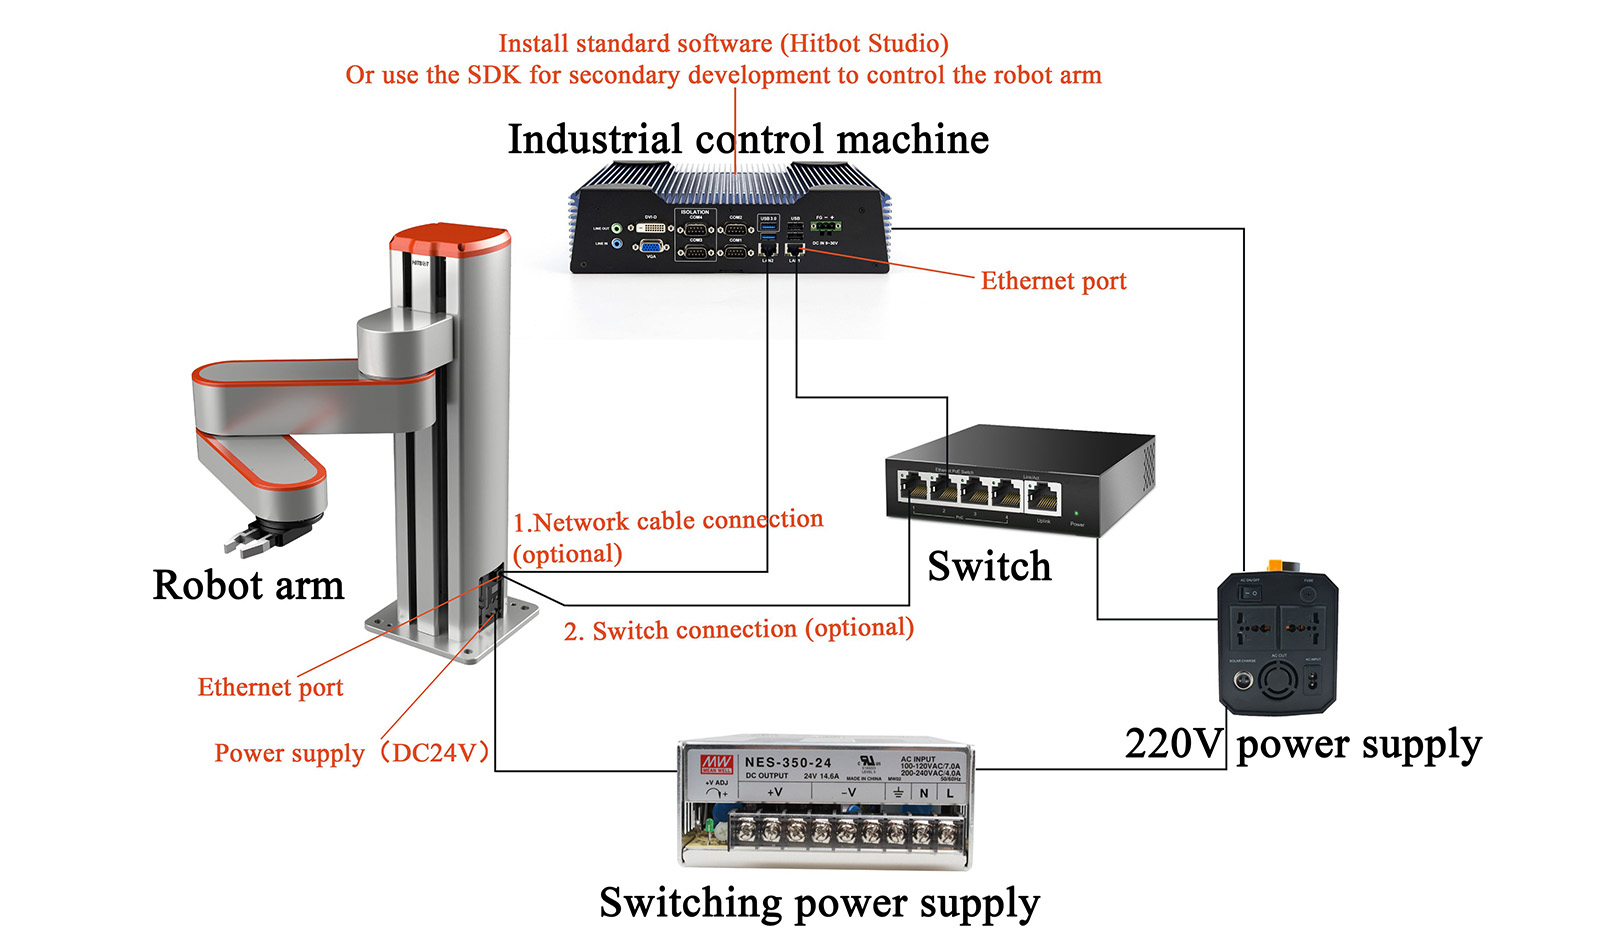
Organizzazione di Organizzazione
Categoria di prodotti
-
SERIE DI PINZE ELETTRICHE HITBOT – Z-EFG-10...
-
SERIE DI COBOT TM AI – TM16 Cobot AI a 6 assi
-

CARRELLO ELEVATORE INTELLIGENTE – SFL-CBD15 Laser SLAM Sma...
-

DH ROBOTICS SERVO ELETTRICO PINZA SERIE PGE –...
-

SERIE CAMBIATORE RAPIDO – QCA-S500 Un cambio rapido...
-
SERIE DI COBOT TM AI – TM5M-900 Cobot AI a 6 assi