
Braccio robotico collaborativo, dito pneumatico, pinza morbida, due becchi, robotica ad alta velocità e alta precisione

Braccio robotico collaborativo, dito pneumatico, pinza morbida, due becchi, robotica ad alta velocità e alta precisione
Categoria principale
Braccio robotico industriale / Braccio robotico collaborativo / Pinza elettrica / Attuatore intelligente / Soluzioni di automazione / Pinza per braccio cobot / Pinza morbida / Pinza per braccio robotico
Applicazione
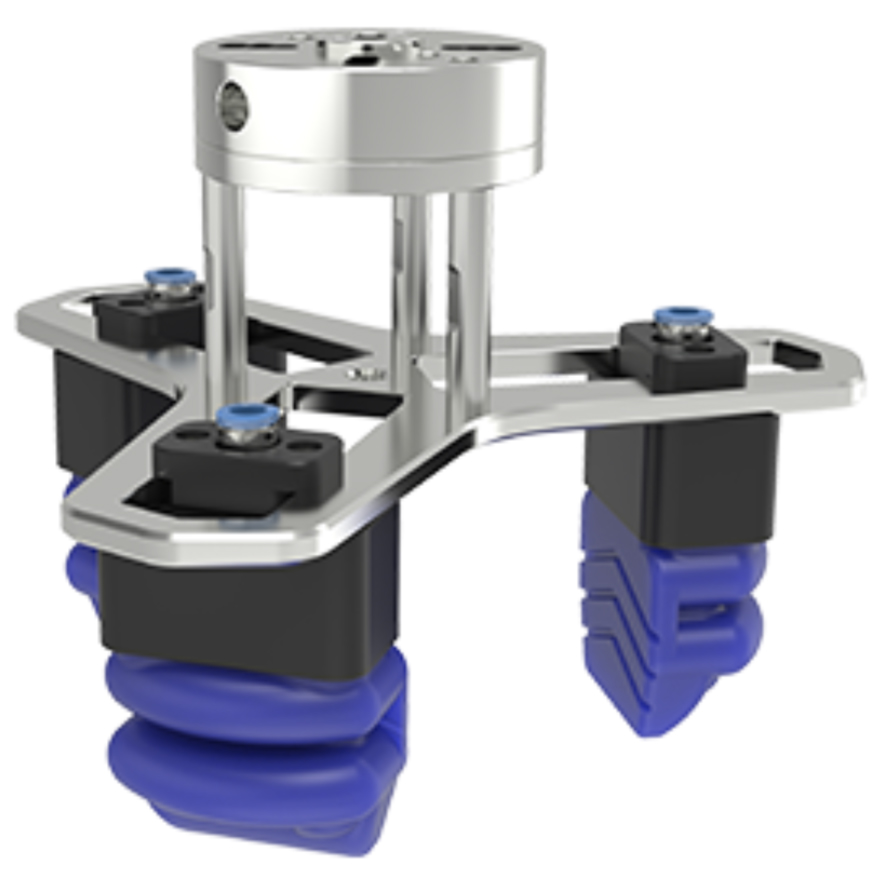
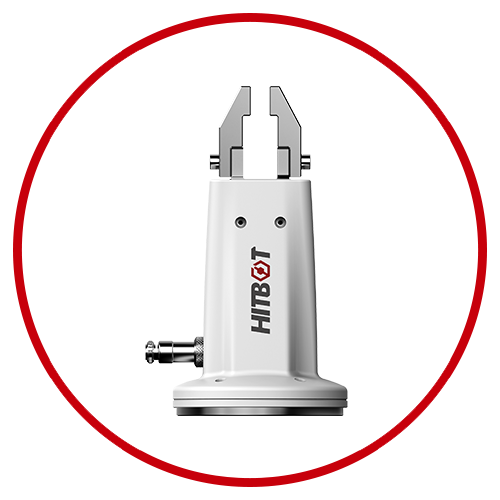
SCIC SFG-Soft Finger Gripper è un nuovo tipo di pinza robotica flessibile sviluppata da SRT. I suoi componenti principali sono realizzati in materiali flessibili. È in grado di simulare l'azione di presa delle mani umane e di afferrare oggetti di diverse dimensioni, forme e pesi con un unico set di pinze. A differenza della struttura rigida delle tradizionali pinze per bracci robotici, la pinza SFG è dotata di "dita" pneumatiche morbide che si adattano all'oggetto target senza necessità di pre-regolazioni, in base alle dimensioni e alla forma precise dell'oggetto stesso, eliminando la limitazione imposta dalle linee di produzione tradizionali che richiedono oggetti di dimensioni uniformi. Le dita della pinza sono realizzate in materiale flessibile con un'azione di presa delicata, particolarmente adatta per afferrare oggetti fragili o morbidi di forma indeterminata.
Nel settore delle pinze per bracci robotici, i morsetti tradizionali comunemente utilizzati, tra cui pinze cilindriche, mandrini a vuoto, ecc., sono spesso influenzati da fattori quali la forma, la categoria e la posizione del prodotto, e non riescono ad afferrare l'oggetto in modo fluido. La pinza morbida basata sulla tecnologia robotica flessibile sviluppata da SRT può risolvere perfettamente questo problema industriale e consentire alle linee di produzione automatizzate di compiere un salto di qualità.
Caratteristica
·Nessuna restrizione in merito a forma, dimensioni e peso degli oggetti
·Frequenza operativa di 300 CPM
• Precisione di ripetibilità 0,03 mm
·Carico utile massimo 7 kg
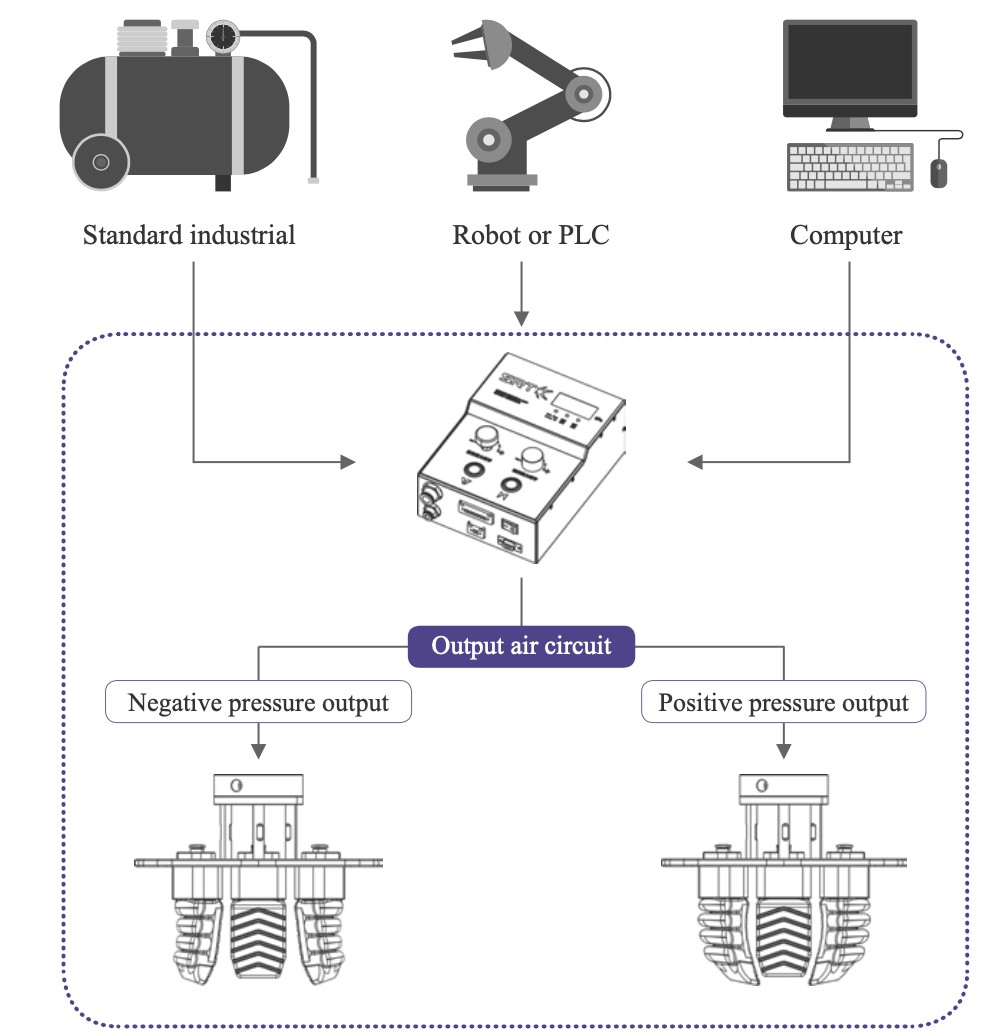
●La morbida impugnatura è dotata di una speciale struttura ad airbag che produce movimenti diversi a seconda della differenza di pressione interna ed esterna.
● Applicare una pressione positiva: tende ad aderire, coprendo in modo auto-adattivo l'interfaccia del pezzo e completando il movimento di presa.
●Pressione negativa in ingresso: le pinze si aprono e rilasciano il pezzo in lavorazione e completano la presa di supporto interna in alcune situazioni specifiche
Le pinze morbide SFG sono state impiegate con bracci robotici collaborativi di livello mondiale, tra cui:
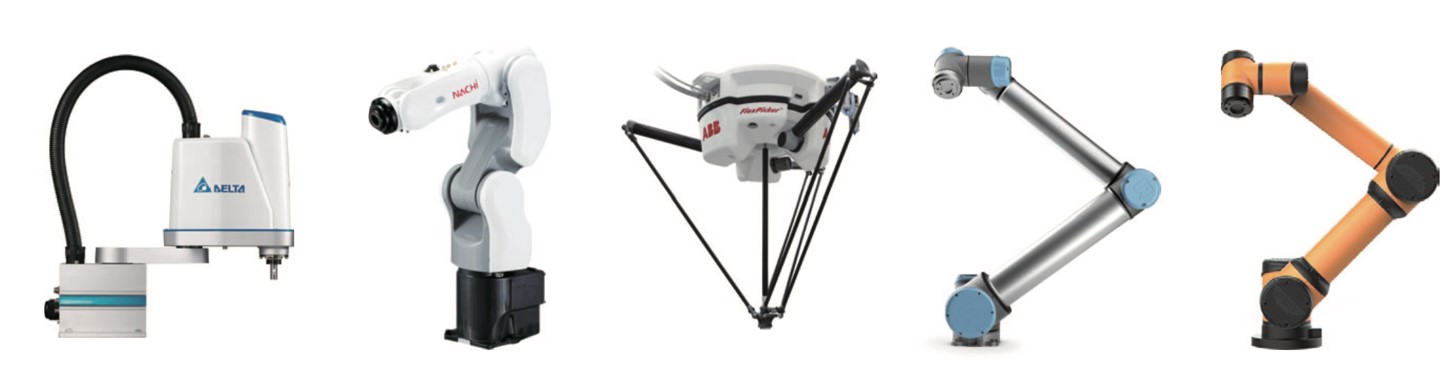
Robot Delta a 4 assi orizzontali (SCARA).
Braccio robotico industriale Nachi Fujikoshi
Robot parallelo (Delta) a 4 assi ABB
Robot collaborativo a 6 assi UR
Robot collaborativo a 6 assi AUBO
Parametro di specifica
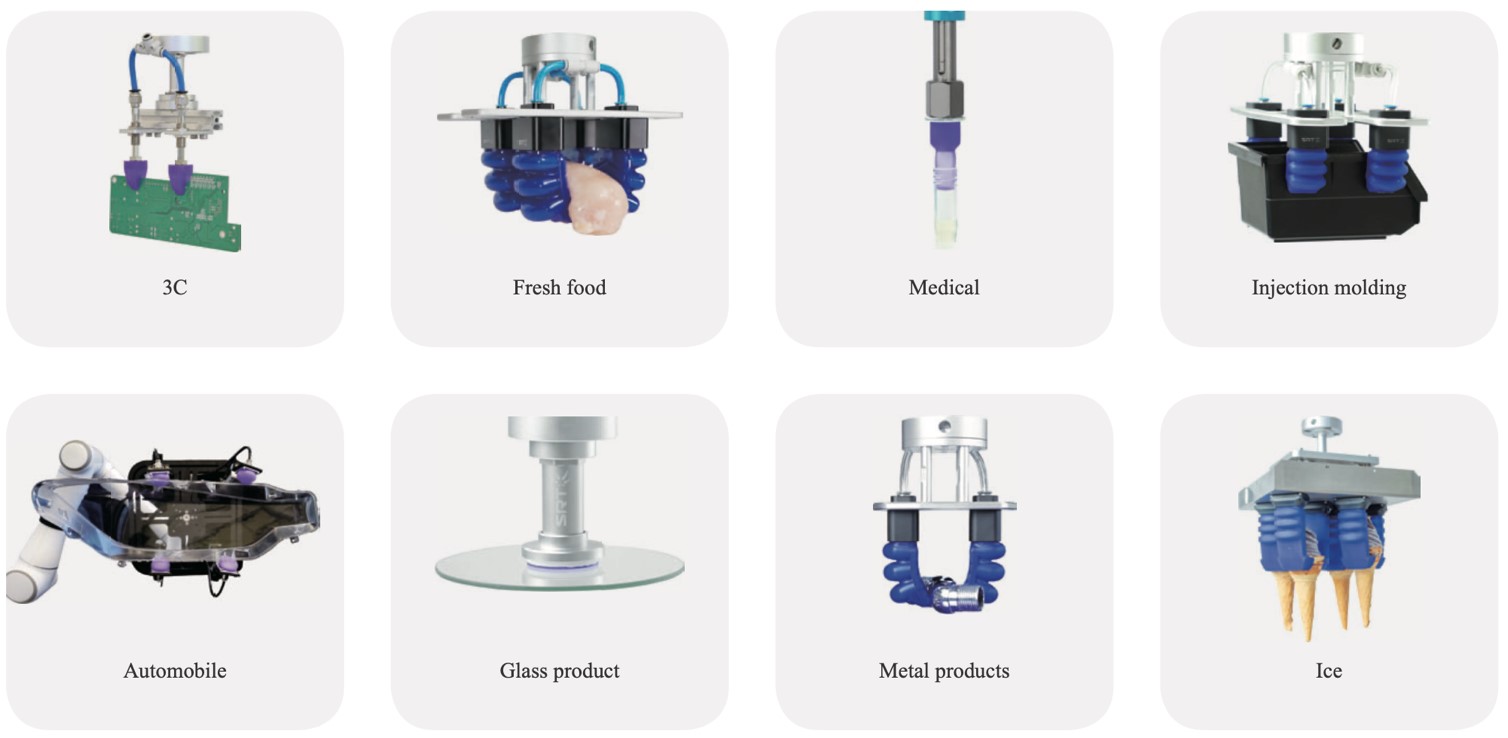
Questa pinza morbida è adatta a dispositivi automatici di piccole dimensioni in settori quali l'assemblaggio intelligente, lo smistamento automatico, la logistica di magazzino e la lavorazione alimentare, e può essere utilizzata anche come componente funzionale in laboratori di ricerca scientifica, apparecchiature di intrattenimento intelligenti e robot di servizio. Rappresenta la scelta ideale per gli ospiti che necessitano di movimenti di presa intelligenti, non invasivi, altamente sicuri e altamente adattabili.
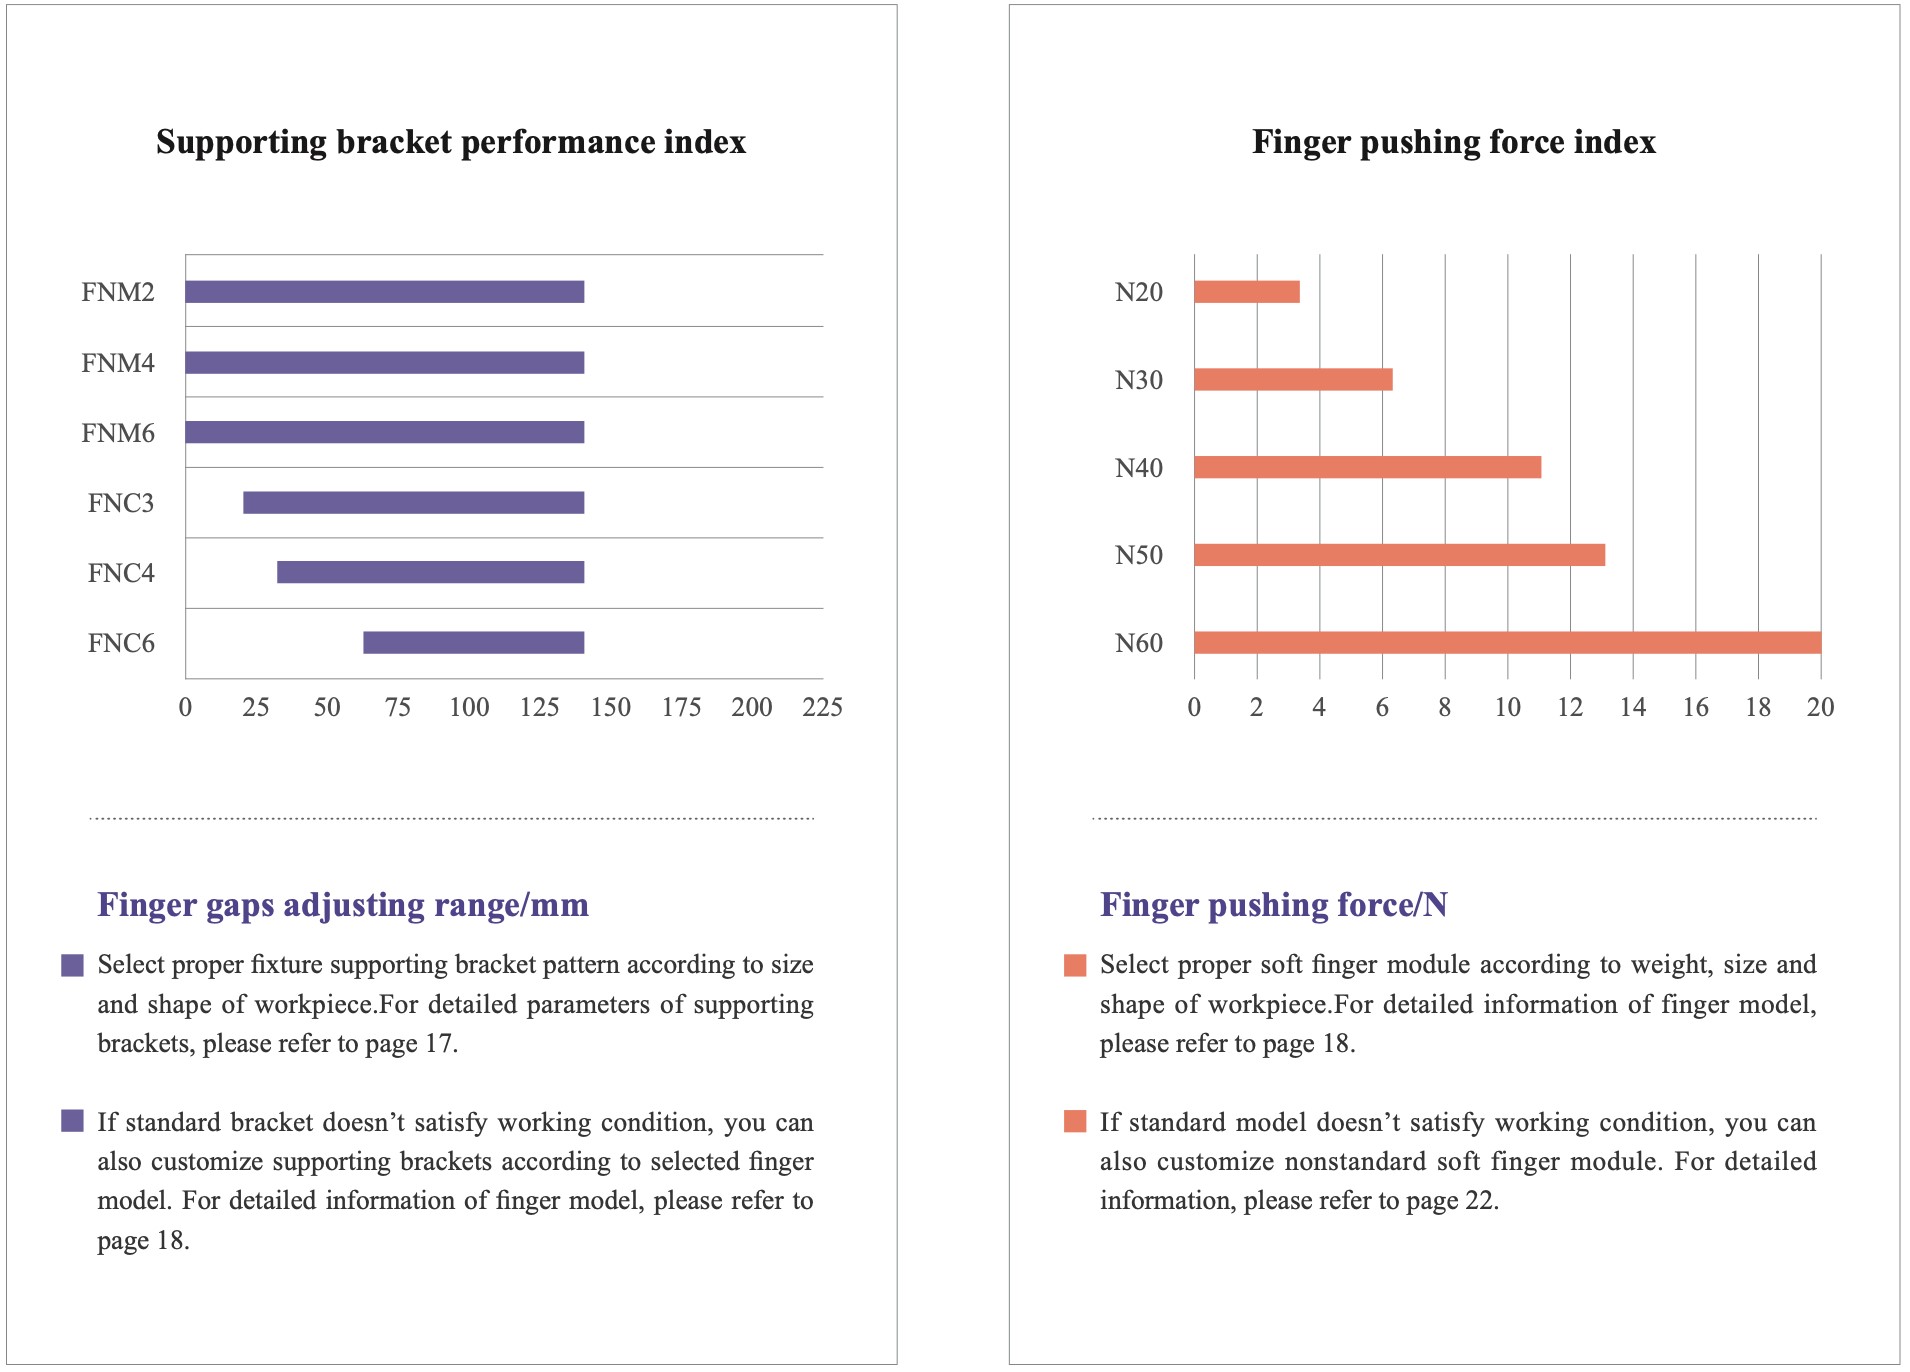
STAFFE DI SUPPORTO:
MODULI PER LE DITA:
PRINCIPI DI PROGRAMMAZIONE
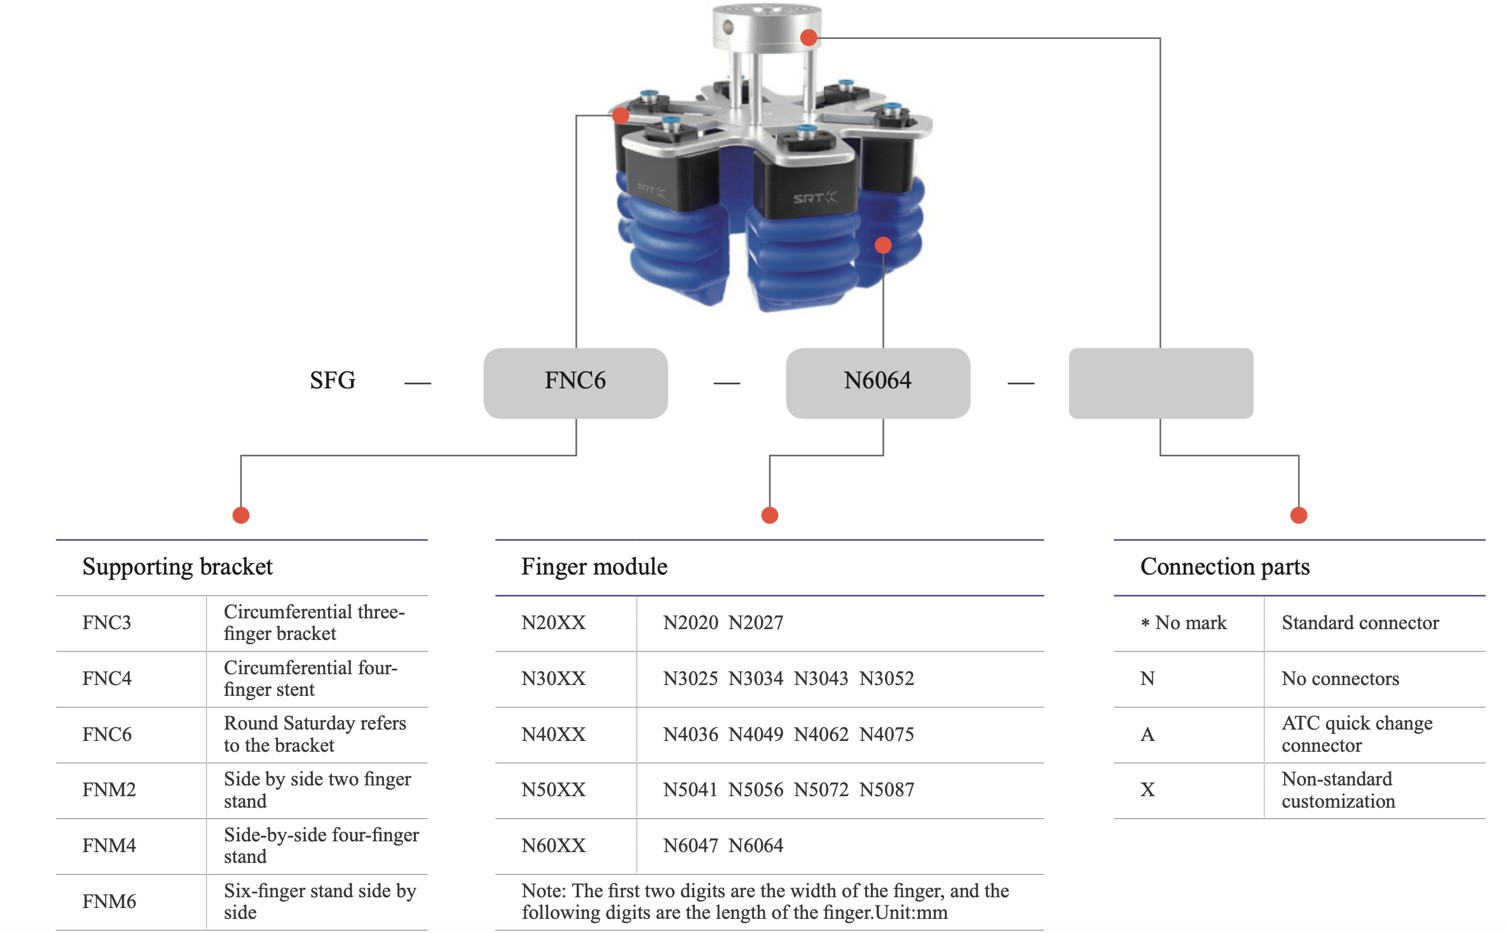
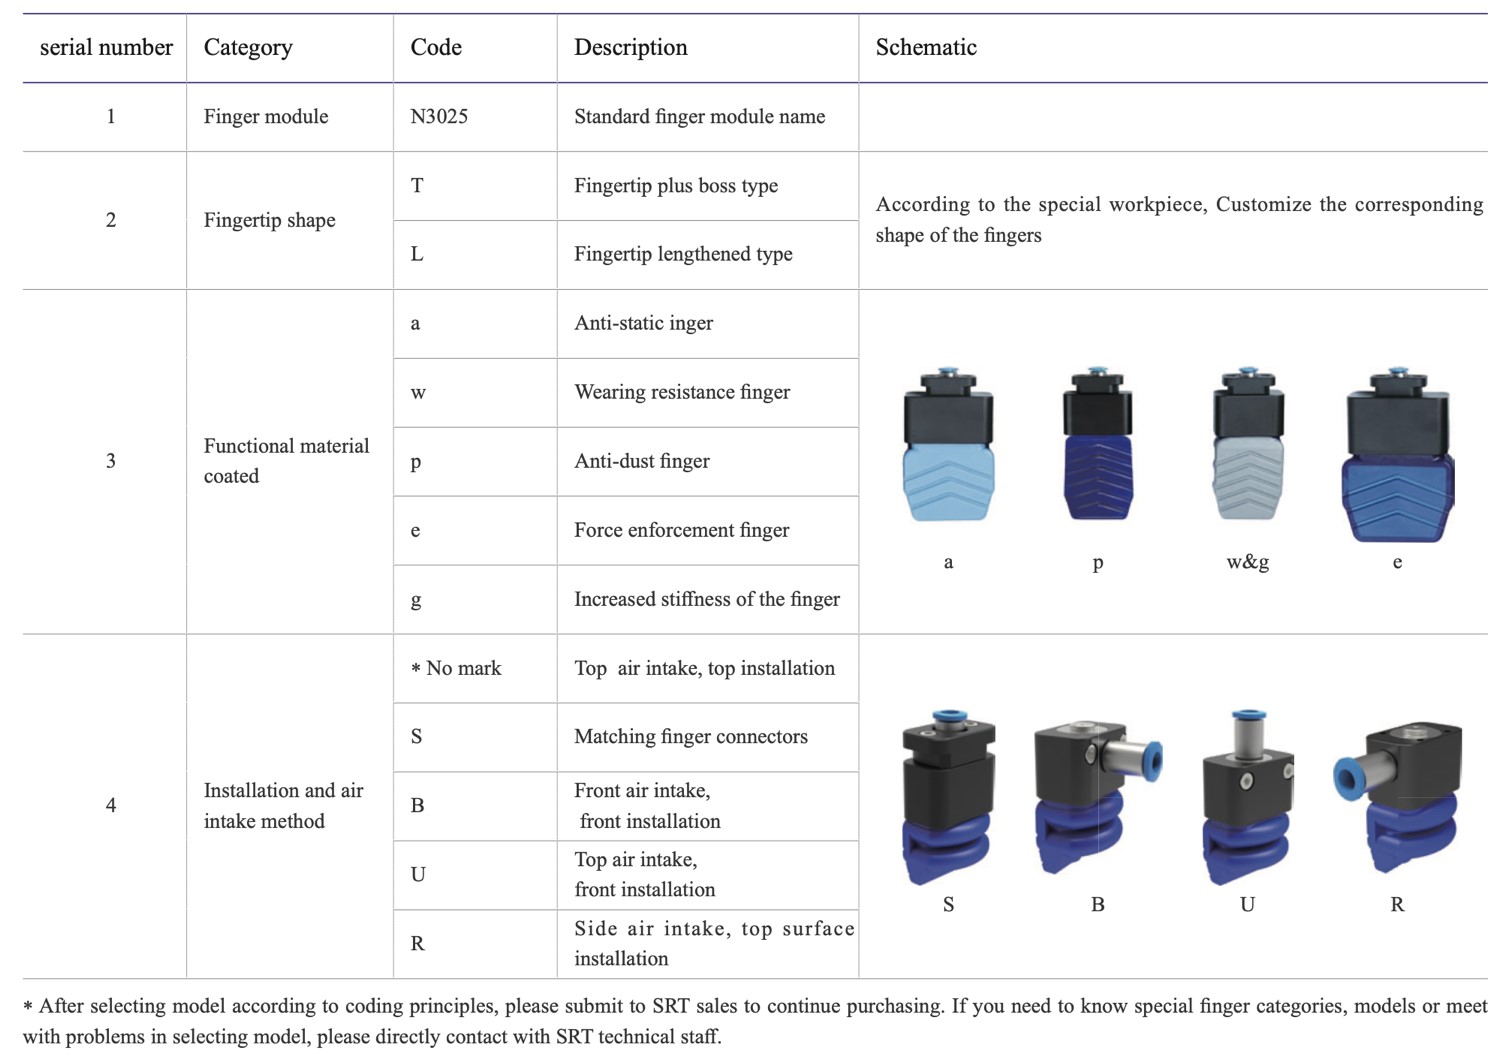
PRINCIPI DI CODIFICA DELLE DITA
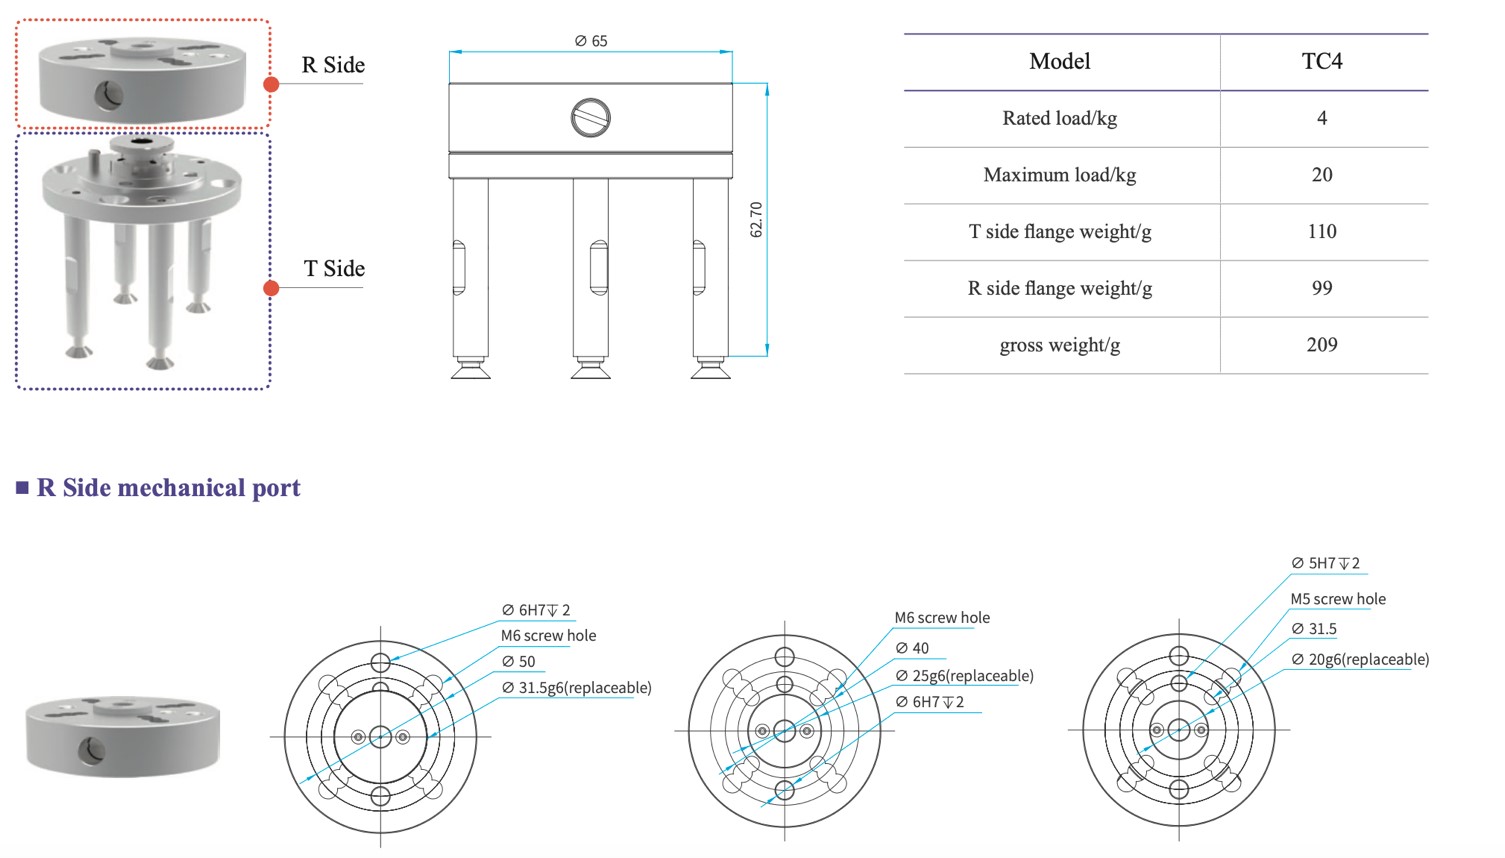
Parte di montaggio
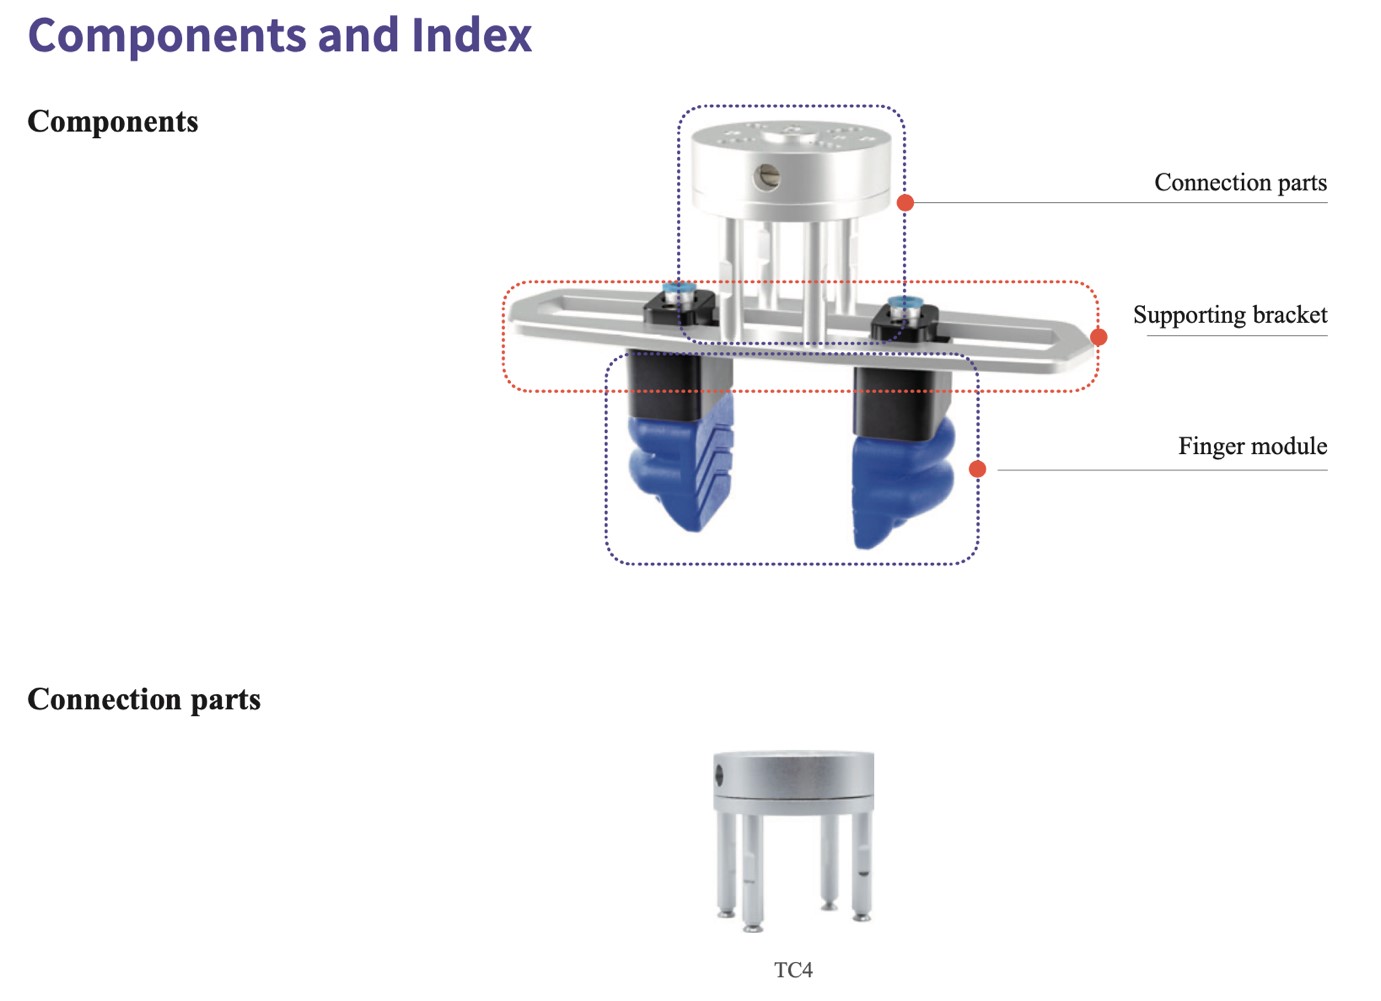
Parti di collegamento
TC4 è un accessorio modulare che interagisce con la serie SFG di pinze flessibili e con il collegamento meccanico della macchina. Consente un'installazione e una sostituzione rapide dei dispositivi di fissaggio, riducendo il numero di viti da allentare.
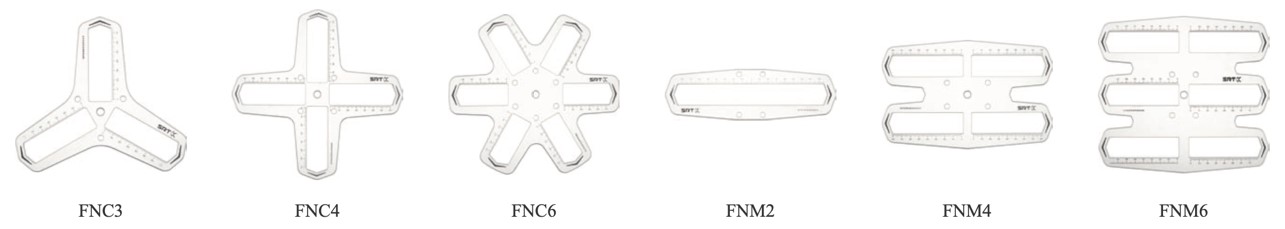
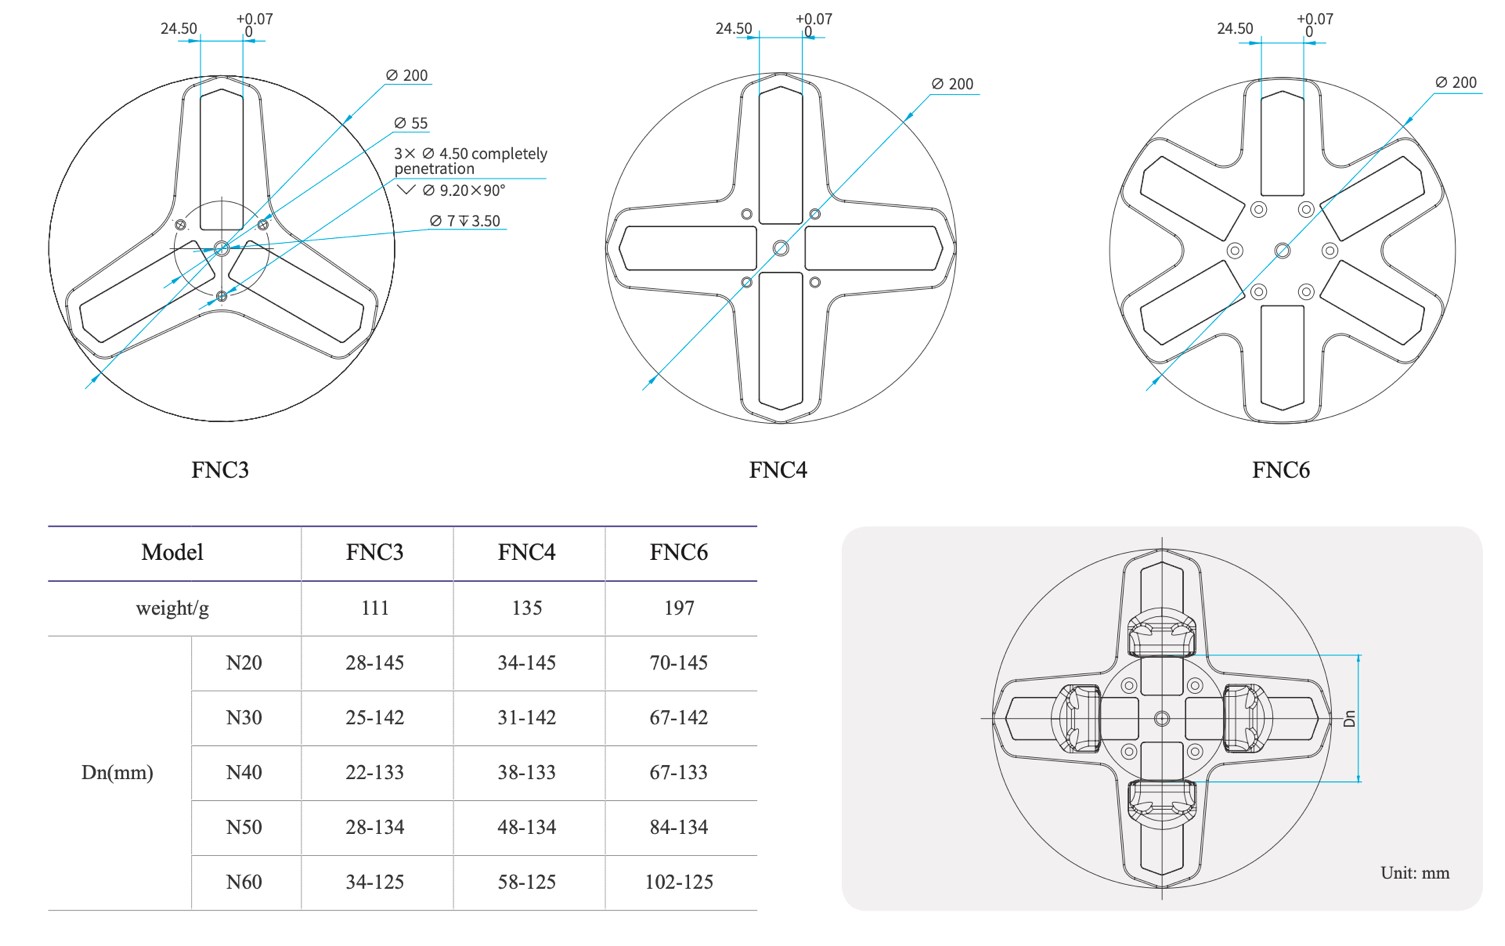
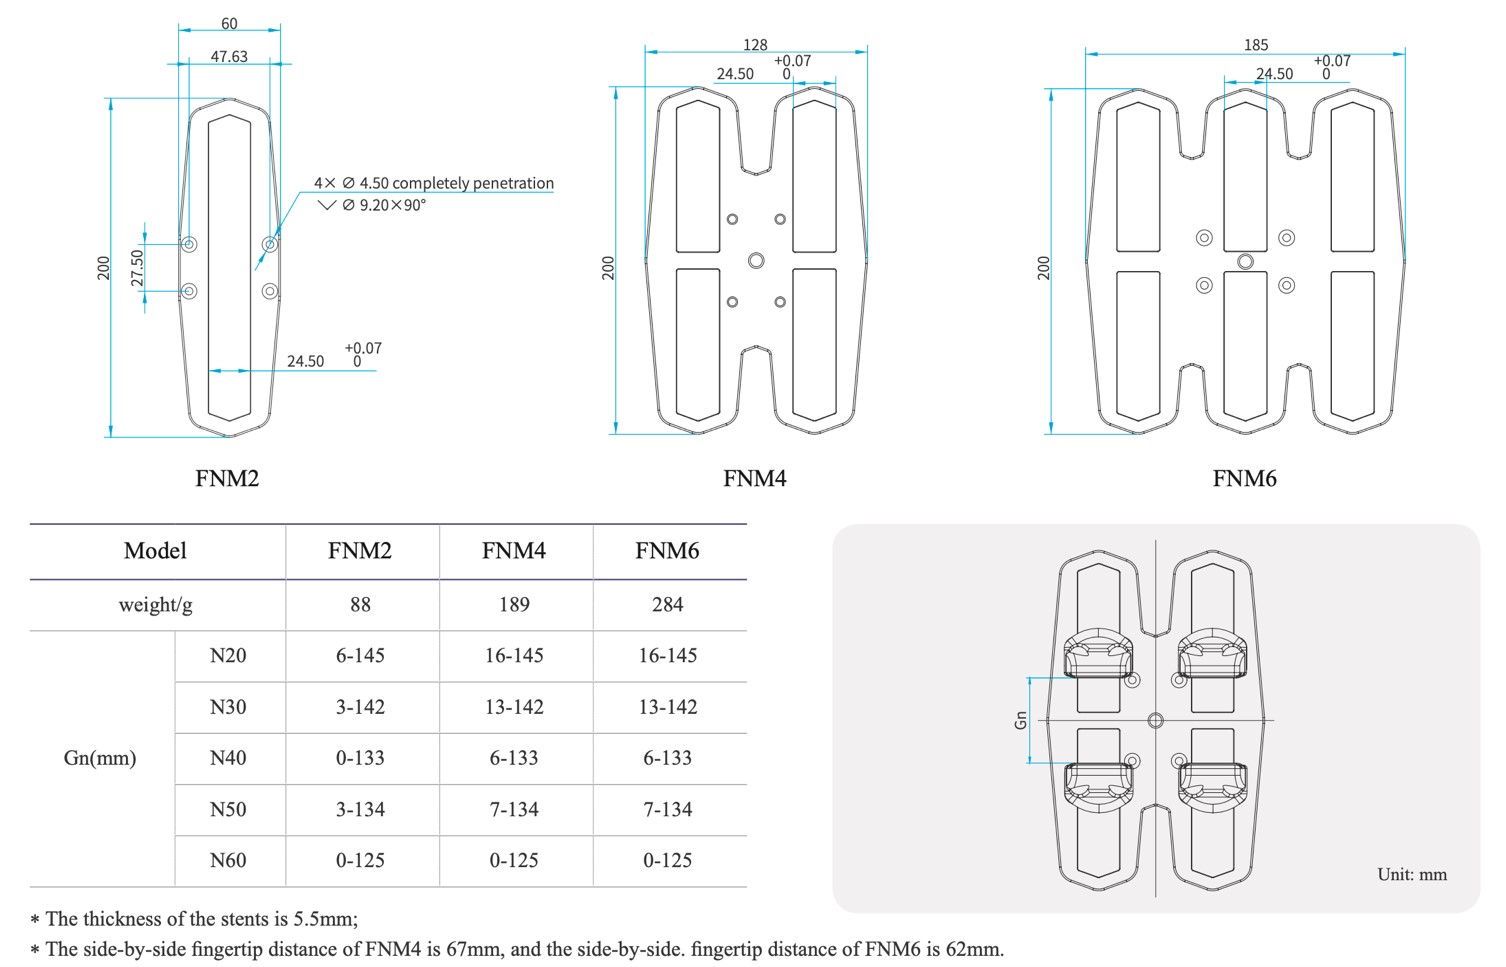
Staffa di supporto
■Staffa circonferenziale FNC
■Supporto affiancato FNM
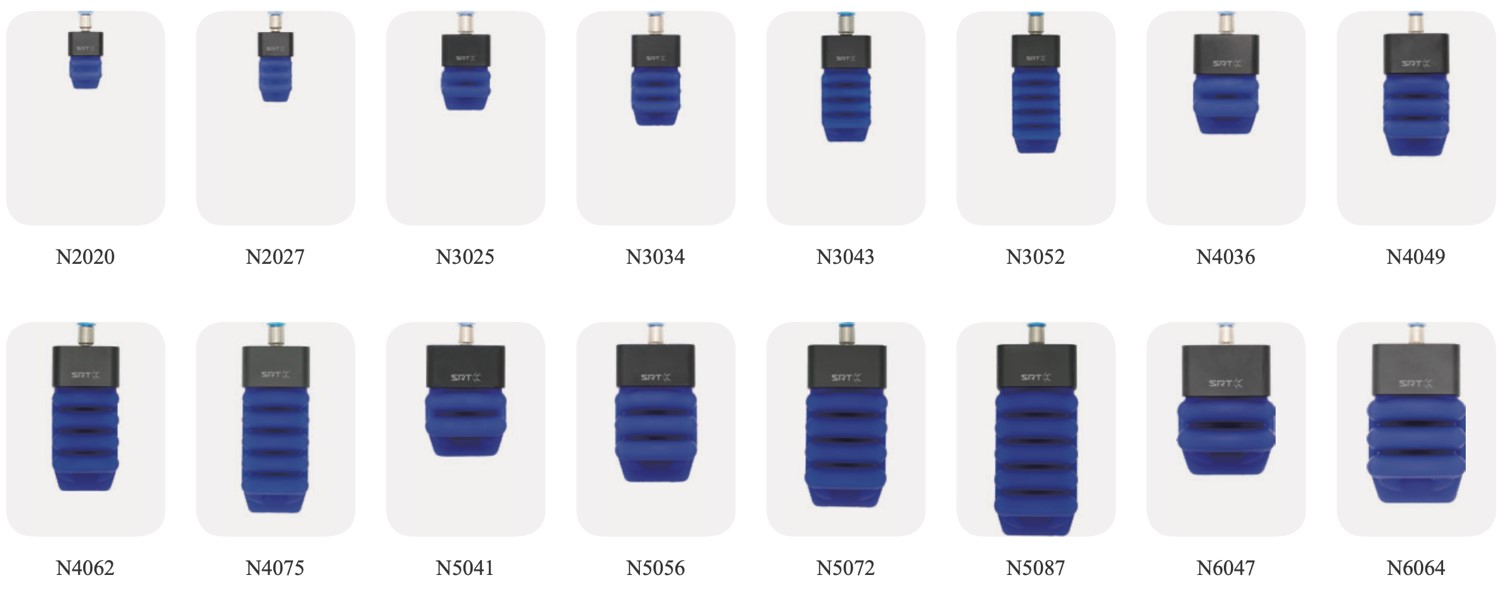
modulo morbido per le dita
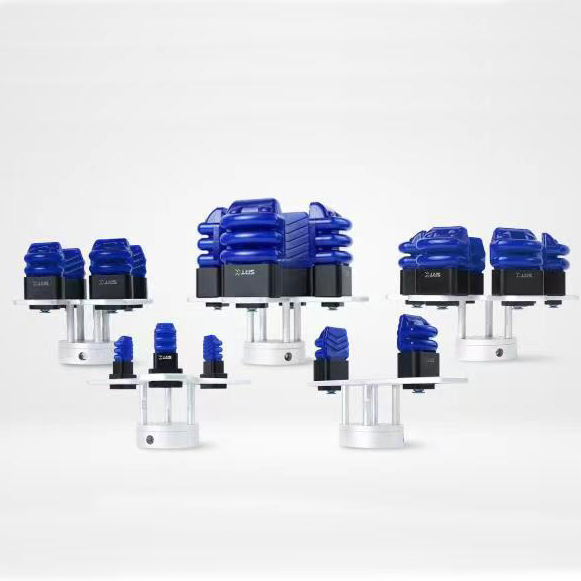
Il modulo a dita flessibili è il componente principale della pinza a dita morbide SFG. La parte esecutiva è realizzata in gomma siliconica per uso alimentare, sicura, affidabile e altamente flessibile. La serie N20 è adatta per la presa di piccoli oggetti; le dita N40/N50 offrono una vasta gamma di forme, un'ampia capacità di presa e una tecnologia consolidata.
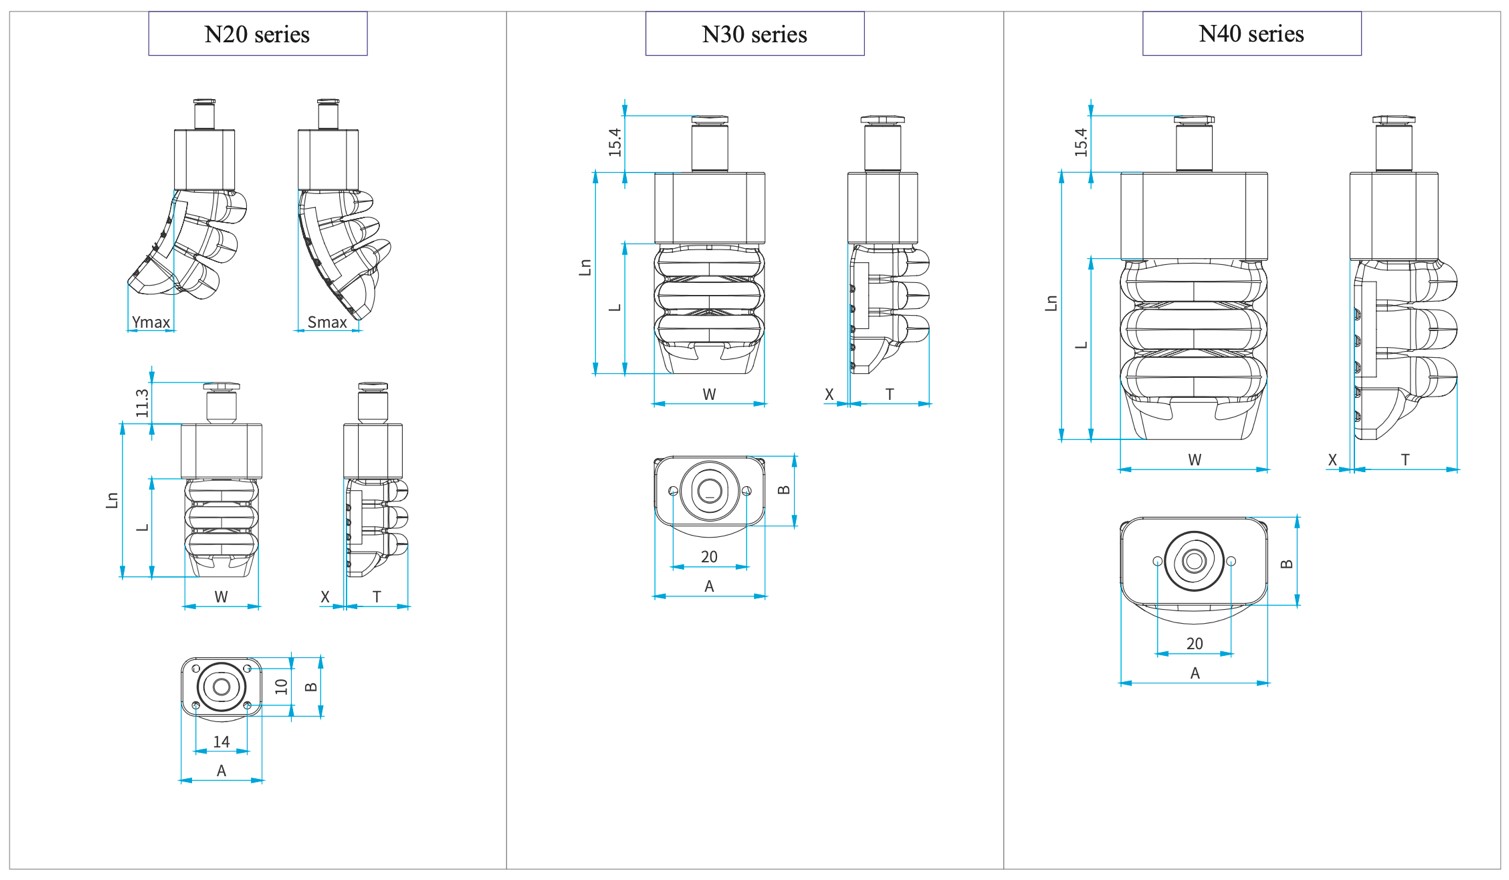
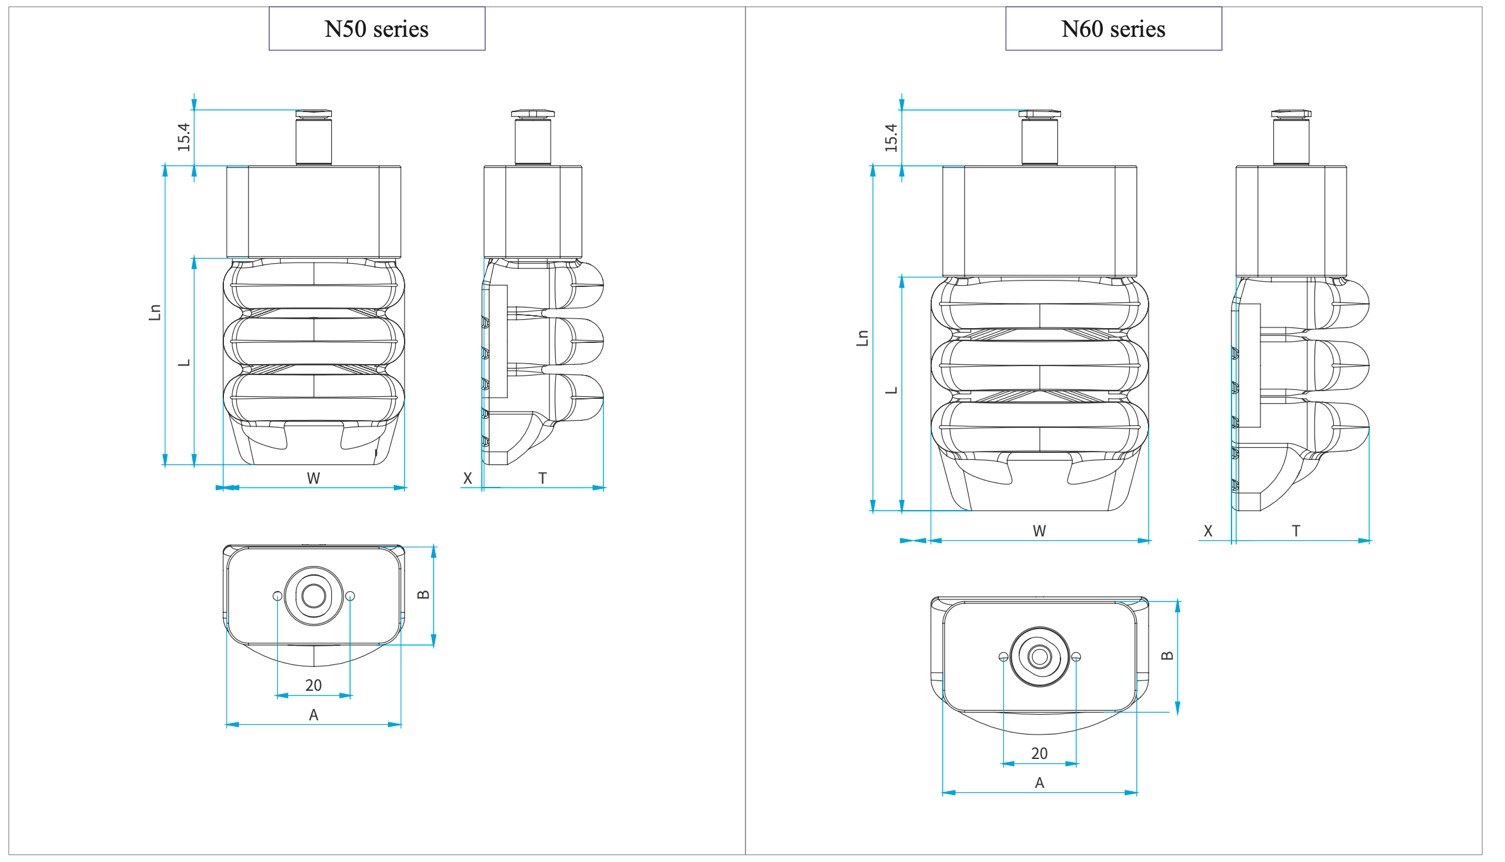
| Parametro del modello | N2020 | N2027 | N3025 | N3034 | N3043 | N3052 | N4036 | N4049 | N4062 | N4075 | N5041 | N5056 | N5072 | N5087 | N6047 | N6064 | |
| W/mm | 20 | 30 | 40 | 50 | 60 | ||||||||||||
| L/mm | 19.2 | 26,5 | 25 | 34 | 45 | 54 | 35,5 | 48,5 | 62,5 | 75 | 40,5 | 56 | 73 | 88 | 47 | 64 | |
| Ln/mm | 34.2 | 41,5 | 44 | 53,5 | 64 | 73 | 59,5 | 72,5 | 86,5 | 99 | 66 | 81,5 | 98,5 | 113,5 | 77,7 | 94,7 | |
| T/mm | 16 | 16.8 | 20,5 | 21.5 | 22 | 22 | 26,5 | 28 | 28,5 | 28,5 | 31.5 | 33,5 | 33,5 | 34 | 35.2 | 38 | |
| X/mm | 1.5 | 1.5 | 1.5 | 1.5 | 1.5 | 1.5 | 0 | 0 | -0,5 | -0,5 | 1.5 | 1.5 | 0 | 0,5 | 0 | 0 | |
| A/mm | 22 | 22 | 30 | 30 | 30 | 30 | 40 | 40 | 40 | 40 | 48 | 48 | 48 | 48 | 53,5 | 53,5 | |
| B/mm | 16 | 16 | 19 | 19 | 19 | 19 | 24 | 24 | 24 | 24 | 27 | 27 | 27 | 27 | 30,5 | 30,5 | |
| Smax/mm | 5 | 10 | 6 | 15 | 23 | 30 | 9 | 19 | 25 | 37 | 12 | 20 | 36 | 46 | 18 | 31 | |
| Ymax/mm | 6 | 11.5 | 10 | 19 | 28 | 36 | 13 | 24 | 36 | 50 | 17 | 31 | 47 | 60 | 24 | 40 | |
| Peso/g | 18.9 | 20.6 | 40.8 | 44.3 | 48 | 52 | 74.4 | 85,5 | 96,5 | 105,5 | 104.3 | 121.2 | 140,8 | 157,8 | 158.1 | 186,6 | |
| Forza di spinta su polpastrello/N | 4 | 3.8 | 8 | 7 | 5.6 | 4.6 | 12 | 11 | 8.5 | 7 | 19 | 17 | 13.5 | 11 | 26 | 25 | |
| Coefficiente di carico del singolo dito/g | Verticale | 200 | 180 | 370 | 300 | 185 | 150 | 560 | 500 | 375 | 300 | 710 | 670 | 600 | 500 | 750 | 750 |
| Rivestito | 290 | 300 | 480 | 500 | 380 | 300 | 690 | 710 | 580 | 570 | 1200 | 1300 | 1100 | 1000 | 1600 | 1750 | |
| Frequenza operativa massima (cpm) | <300 | ||||||||||||||||
| Durata/tempi di funzionamento standard | >3.000.000 | ||||||||||||||||
| Pressione di esercizio/kPa | -60~100 | ||||||||||||||||
| Diametro del tubo dell'aria/mm | 4 | 6 | |||||||||||||||
Organizzazione di Organizzazione
Categoria di prodotti
-
Braccio robotico CNC intelligente a 6 assi / Braccio meccanico...
-
Robot Scara a 4 assi con pinza a ventosa per Pic...
-
Robot industriale collaborativo intelligente a 6 assi...
-
Braccio robotico industriale ad alta precisione automatico 4...
-
Macchina di assemblaggio industriale ad alte prestazioni a 6 assi...
-

Robot pallettizzatore automatico per cartoni unico nel suo genere...